












Một bến container được đánh giá dựa trên số lượt di chuyển mỗi giờ. Cần cẩu hiếm khi là thứ giới hạn nó. Điều giới hạn nó là mét cuối cùng — liệu máy giãn có chạm vào bốn góc đúc hay không, liệu xe tải có dừng lại ở đúng khoang không, liệu giàn có biết mình đang đứng trên hàng nào không.
Đoạn cuối cùng đó không phải là vấn đề của cần cẩu. Đó là vấn đề về định vị, và đây là phần mà hầu hết các ngân sách tự động hóa thường đánh giá thấp. Đây là cách chúng tôi nhìn nhận cảng container RTK khi một cảng hỏi họ thực sự có thể làm gì cho họ.
Tại sao mét cuối cùng lại đắt hơn vẻ ngoài
Một hộp tiêu chuẩn dài 20 foot nặng hàng chục tấn. Chu trình làm việc chỉ gồm ba động tác: nâng lên, căn chỉnh, đặt xuống. Mỗi động tác đó đều phụ thuộc vào việc biết vị trí của hai vật thể tương đối với nhau, chỉ vài centimet, khi cả hai đều đang di chuyển.
Khi kiến thức đó bị thiếu, chi phí sẽ không xuất hiện như "một lỗi nhỏ". Nó xuất hiện như một bộ tản nhiệt rơi xuống hai lần trên cùng một hộp, một giàn phải lùi ra khỏi hàng, một chiếc xe tải chờ đợi vì khu vực được gửi đến đã có người ở. Nhân số đó với một ca làm việc thì thành số chuyển động mỗi giờ, rồi đến thời gian quay tàu của tàu. Các đầu cuối cảm nhận sai số định vị về thông lượng, không phải bằng milimét.
Độ chính xác của bốn vị trí biến mất
Khi một thiết bị đầu cuối nói với chúng ta rằng tự động hóa của họ "hoạt động nhưng không đáng tin cậy", nguyên nhân hầu như luôn là một trong bốn nguyên nhân này, và chúng thất bại vì nhiều lý do khác nhau.
1. Bộ nắm: rải đến đúc góc
Độ dung sai ở đây rất khắc nghiệt vì mục tiêu là bốn bản đúc nhỏ, không phải toàn bộ hộp. Một vị trí tốt đến 20 cm tại xe tải có thể sai 20 cm tại bộ rải, vì thiết bị rải treo trên dây thừng và di chuyển độc lập với máy chở nó. Đo giàn không giống với đo máy rải.
2. Di chuyển: xe tải, IGV và giàn
Lỗi di chuyển ngang có vẻ vô hại cho đến khi xe bị gửi đến nhầm khoang. Trong một bãi xếp hàng, lệch một khoang không phải là một đường vòng nhỏ — đó là một lần cầm lại. Hành trình dài của giàn cũng là câu chuyện tương tự ở quy mô lớn hơn: một cỗ máy trôi nửa mét mỗi hàng sẽ tích tụ vào một hàng sai vào cuối khối.
3. Vùng mù: dưới cần cẩu, giữa các ống khói
Dưới cần cẩu cầu tàu, hoặc bên trong một khối ống khói cao, khung cảnh bầu trời sụp đổ. Đây không phải là lỗi thỉnh thoảng; Điều cần vị trí nhất là điều làm việc bình thường của thiết bị. Một receiver báo "không sửa lỗi" chính xác ở vị trí công việc không phải là vấn đề receiver bạn có thể chỉnh lại.
4. Kế hoạch: hộp nào, hộp nào di chuyển, xe tải nào tiếp theo
Lần thất bại cuối cùng không phải là một tọa độ. Nếu vị trí, hướng đi và nhận diện máy móc không đến được hệ thống điều phối dưới dạng có thể sử dụng, phòng điều khiển vẫn đang lên kế hoạch trên bảng trắng. Vị trí nằm bên trong thiết bị không có giá trị vận hành.
| Thất bại | Những gì người vận hành nhìn thấy | Điều đầu tiên cần kiểm tra |
|---|---|---|
| Lệch lệch bộ tản nhiệt | Hộp được nâng lên hai lần, sát thương khi thi triển ở góc | Ăng-ten đo gantry, không đo bộ tản nhiệt |
| Lỗi di chuyển | Nhầm khoang, tay cầm thay phụ | Độ trôi trên mỗi hàng thay vì độ chính xác đơn điểm |
| Khu vực mù | Vị trí giảm xuống dưới cần | Góc nhìn bầu trời nơi ăng-ten được gắn |
| Kế hoạch không khớp | Điều phối vẫn đang chạy trên radio | Giao thức và tốc độ cập nhật đến nền tảng |
Bến container RTK cần đo lường những gì
Nó không phải là một con số duy nhất. Một cỗ máy mang bộ trải cần sáu trục: vị trí theo ba trục, cộng với hướng, góc nghiêng và độ lăn. Chỉ riêng vị trí đã cho bạn biết máy ở đâu. Nó không cho bạn biết khung gầm đang hướng về hướng nào, và với một xe tải phải lùi vào khoang hoặc giàn phải giữ song song với hàng, hướng là sự khác biệt giữa di chuyển sạch sẽ và điều chỉnh.
Đó là lý do tại sao việc định hướng ăng-ten kép quan trọng hơn ở thiết bị đầu cuối so với ô tô. Hai ăng-ten cách nhau bởi một đường cơ sở đã biết so sánh pha mang của cùng một tín hiệu vệ tinh; Góc giữa đường cơ sở và hướng vệ tinh cho biết tư thế của phương tiện. Độ chính xác tăng theo đường cơ sở: với khoảng cách 1 m, số hướng đi khoảng 0,15°, và giảm dần khi đường cơ sở ngắn lại. Đường cơ sở ngắn không phải là "miễn phí" — đó là điều đầu tiên cần kiểm tra khi hướng đi có vẻ ồn ào.
Bộ phận đầu cuối của chúng tôi, A12, được quy định như sau: hướng (0,15/R)° và góc nghiêng (0,25/R)°, trong đó R là đường cơ sở tính bằng mét. Công thức đó hữu ích hơn một con số tiêu đề duy nhất, vì nó cho bạn biết ràng buộc thiết kế thay vì che giấu nó.
Nơi RTK dừng lại và IMU tiếp quản
Mỗi dự án tự động hóa đầu cuối cuối cùng đều đi đến cùng một cuộc trò chuyện: điều gì sẽ xảy ra khi các vệ tinh biến mất. Câu trả lời thật lòng là RTK sẽ dừng lại, và phải có điều gì đó khác đảm nhận vị trí đó.
IMU thực hiện điều này bằng cách tích hợp gia tốc và quay. Nó xuất sắc trong vài giây và kém trong vài phút, vì sai số tăng theo thời gian. Trên A12, thông số kỹ thuật rất rõ ràng: mức centimetre trong 3 giây sau khi mất tín hiệu, mức mét trong 10 giây. Đó là một cây cầu bắc qua một cần cẩu hoặc một ống khói, không phải hệ thống định vị.
Sai lầm phổ biến là đọc những con số đó như một đảm bảo về độ chính xác liên tục từng centimet. Chúng không phải vậy, và không có hệ quán tính nào trong lớp này có thể như vậy. Điều họ mua là sự liên tục — hệ thống điều phối liên tục nhận được vị trí hợp lý thay vì một khoảng trống, nên xe không bị lệnh dừng lại và đường ray không bị kẹt.
Cơ sở hạ tầng mà không ai đặt ngân sách cho
RTK là một kỹ thuật vi sai, nghĩa là một nửa hệ thống không nằm trên xe. Một thiết bị đầu cuối mua đầu cuối nhưng không mua trạm tham chiếu thì đã mua một máy thu cấp mét với nhãn cấp độ centimet.
Ba quyết định về hạ tầng quyết định liệu độ chính xác có tồn tại khi tiếp xúc với xưởng thực tế hay không:
- Nơi đặt trạm tham chiếu.Nó cần tọa độ ổn định, rõ ràng và tầm nhìn bầu trời quang đãng. Đặt nó trên mái nhà kho cạnh cột buồm là một lối tắt phổ biến giúp âm thầm làm hỏng mọi xe rover trong sân.
- Cách các chỉnh sửa đến được máy.NTRIP qua mạng 4G của thiết bị là tuyến thông thường, với RTCM 3.x là định dạng tin nhắn. Lỗ phủ sóng phía sau các ngăn xếp là vấn đề mạng, không phải vấn đề của bộ thu, và chúng xuất hiện dưới dạng các giải pháp dao động gián đoạn.
- Những gì ăng-ten có thể nhìn thấy.Nước và thép container đều là những tấm phản xạ tuyệt vời. Một ăng-ten gắn trên nóc ở mép khối sẽ nhận tín hiệu trực tiếp cộng với phản xạ trễ, và dù chất lượng bộ thu thế nào cũng không loại bỏ được lỗi đa đường truyền đến ăng-ten. Chiều cao và vị trí của ăng-ten là một phần của ngân sách độ chính xác.
Nếu bạn muốn có cái nhìn tổng thể về cách các thành phần này phù hợp với hoạt động của nhà ga, hãy xem tổng quan vềBộ thu RTK trong vận hành cảng thông minhbao phủ cấp độ hệ thống.
Hai phần phù hợp với công việc này
Khi một cảng yêu cầu chúng tôi trang bị cho một đội tàu hỗn hợp — cần cẩu bến, giàn, IGV và xe tải — cặp đôi mà chúng tôi thường bắt đầu là một đầu cuối hai ăng-ten cộng với ăng-ten cấp khảo sát. Không phải vì đó là sự kết hợp chính xác nhất trên giấy tờ, mà vì nó là sự kết hợp tồn tại vượt qua các vị trí lắp đặt mà các máy này thực sự cung cấp.
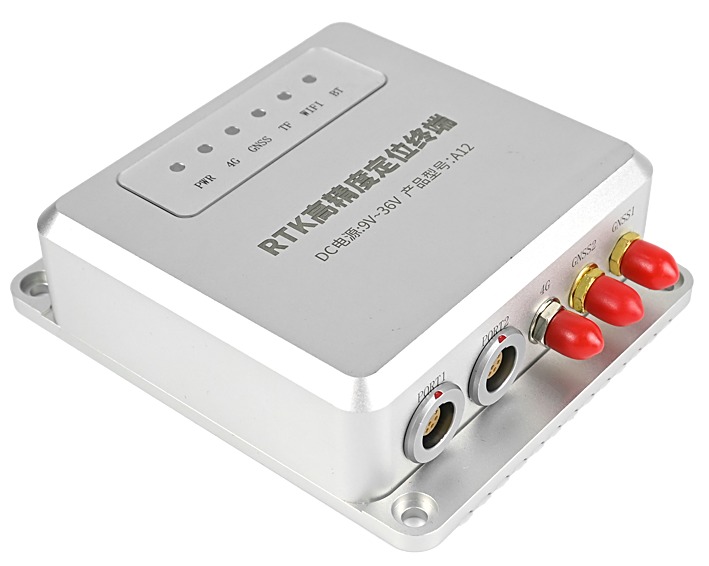
A12 — Đầu cuối RTK hai ăng-ten
- RTK 2 cm ± 1 ppm; hướng (0.15/R)°
- IMU: Mức 3 giây cm, mức 10 giây mét
- DC 9–36 V, ≤300 mA ở 12 V, IP66
- 108 × 92 × 30,5 mm, 270 g, nhôm
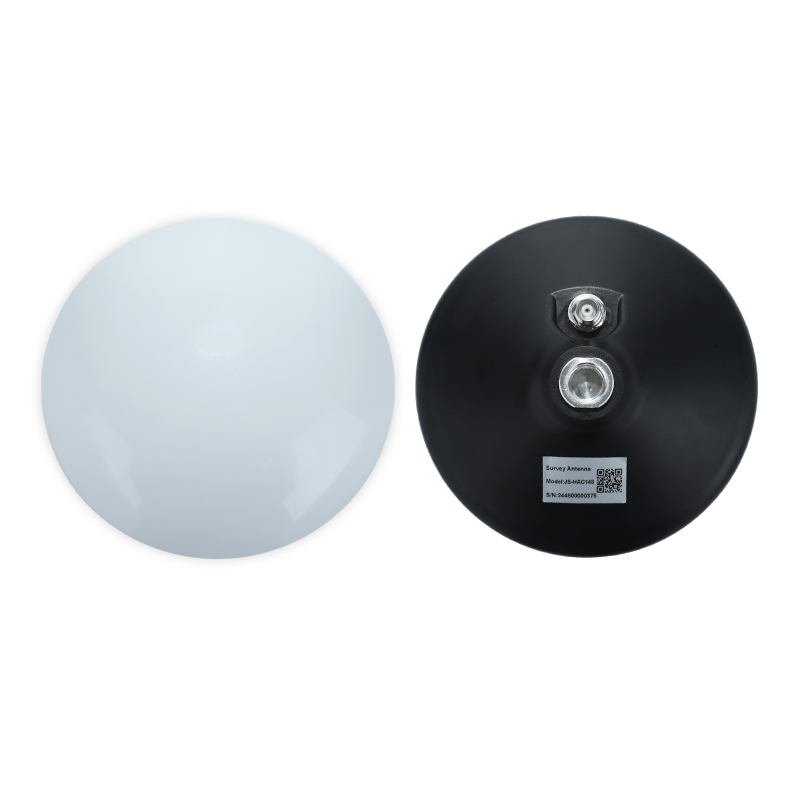
JS-HAC148A — Ăng-ten cấp khảo sát
- Sai số tâm pha ≤2 mm
- Tăng tối đa 4,5 dBic; LNA 38 ± 3 dB
- Ø148 × 57,7 mm, TNC-K, đế nam châm
- IPX6, −40 đến +85 °C, ≤30 mA
Cả hai đều nằm trong cùng một gia đình làm việc: đầu cuối lấy điện trực tiếp từ phương tiện và báo cáo qua JT/T 808-2013, còn ăng-ten là loại đế từ với tâm pha ổn định, nên có thể lắp lên xe đẩy cần cẩu hoặc nóc xe tải mà không cần giá đỡ riêng. Bạn có thể thấy phần còn lại của dãy núi trongcác đầu cuối GNSS trên xevàăng-ten xe và đội xe.
Cách chúng tôi sẽ chứng minh điều đó trước khi ký hợp đồng
Thiết bị đầu cuối không nên chấp nhận yêu cầu định vị từ bảng dữ liệu. Ba bài kiểm tra, thực hiện trên các máy thực sự sử dụng nó, sẽ giải quyết câu hỏi trong vòng một tuần.
- Tán xạ tĩnh, 24 giờ.Đỗ máy, ghi lại vị trí trong cả ngày, và vẽ biểu đồ phân bố thay vì trường hợp tốt nhất. Bạn đang tìm kiếm sự chênh lệch và sự trôi dạt theo thời gian, chứ không phải con số đơn lẻ trong tờ rơi.
- Thời điểm vùng mù.Lái máy dưới cần và vào một khối cao bằng đồng hồ bấm giờ và một khúc gỗ. Đo lường thời gian dung dịch thực sự giữ được, và liệu nó có nhanh chóng trở lại dung dịch cố định khi ra ngoài hay không.
- Hướng dẫn so với mức cơ bản đã biết.Đặt máy lên đường khảo sát và so sánh hướng báo cáo ở nhiều hướng khác nhau. Nếu lỗi tăng lên khi baseline thu nhỏ, thì vấn đề là mount, không phải firmware.
Những câu hỏi mà người mua thường hỏi nhất
Chúng ta có cần trạm gốc riêng không, hay có thể sử dụng dịch vụ CORS?
Cả hai đều hiệu quả nếu hiệu chỉnh đến máy một cách đáng tin cậy. Trạm tham chiếu địa phương cho bạn quyền kiểm soát mà không cần đăng ký, nhưng cần một địa điểm và bảo trì tốt. Dịch vụ CORS loại bỏ phần cứng và thêm phụ thuộc vào vùng phủ sóng mạng bên trong sân — chính là nơi vùng phủ sóng yếu nhất.
IMU thực sự có thể giữ vị trí này trong bao lâu?
Vài giây, không phải vài phút. Với loại thiết bị này, mong đợi độ cao độ centimetre khoảng 3 giây và độ mét, khoảng 10 giây. Hãy coi nó như một cây cầu bắc qua vật cản, và thiết kế quy trình sao cho máy không phải thực hiện một động tác quan trọng bên trong cửa sổ đó.
Chúng ta có thể giữ lại những ăng-ten hiện có không?
Chỉ khi chúng bao phủ các dải tần bạn đang dùng và giữ được tâm pha ổn định. Một ăng-ten truyền thông sẽ nhận GNSS và cho bạn vị trí, nhưng tâm pha của nó sẽ bị thay đổi theo nhiệt độ và cách lắp đặt, đây là phần quan trọng cho công việc trên centimet.
Nó sẽ kết nối với TOS hoặc nền tảng điều phối của chúng tôi?
Điều đó phụ thuộc vào giao diện, không phải độ chính xác. Một thiết bị nói JT/T 808-2013 và hiển thị RS232 hoặc CAN thường có thể được tích hợp mà không cần thay thế nền tảng, đây là bộ phận của terminal container RTK quyết định dự án có được giao hay không. Hãy yêu cầu tài liệu quy trình trước khi thử nghiệm, không phải sau đó.
Trang bị cho đội tàu terminal?
Hãy cho chúng tôi biết các máy móc, vị trí lắp đặt và cách hệ thống điều phối của bạn tiếp nhận dữ liệu. Chúng tôi sẽ cho bạn biết RTK sẽ giữ được ở đâu và không giữ được ở đâu — bao gồm cả những trường hợp mà cảm biến khác thuộc về máy.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


