












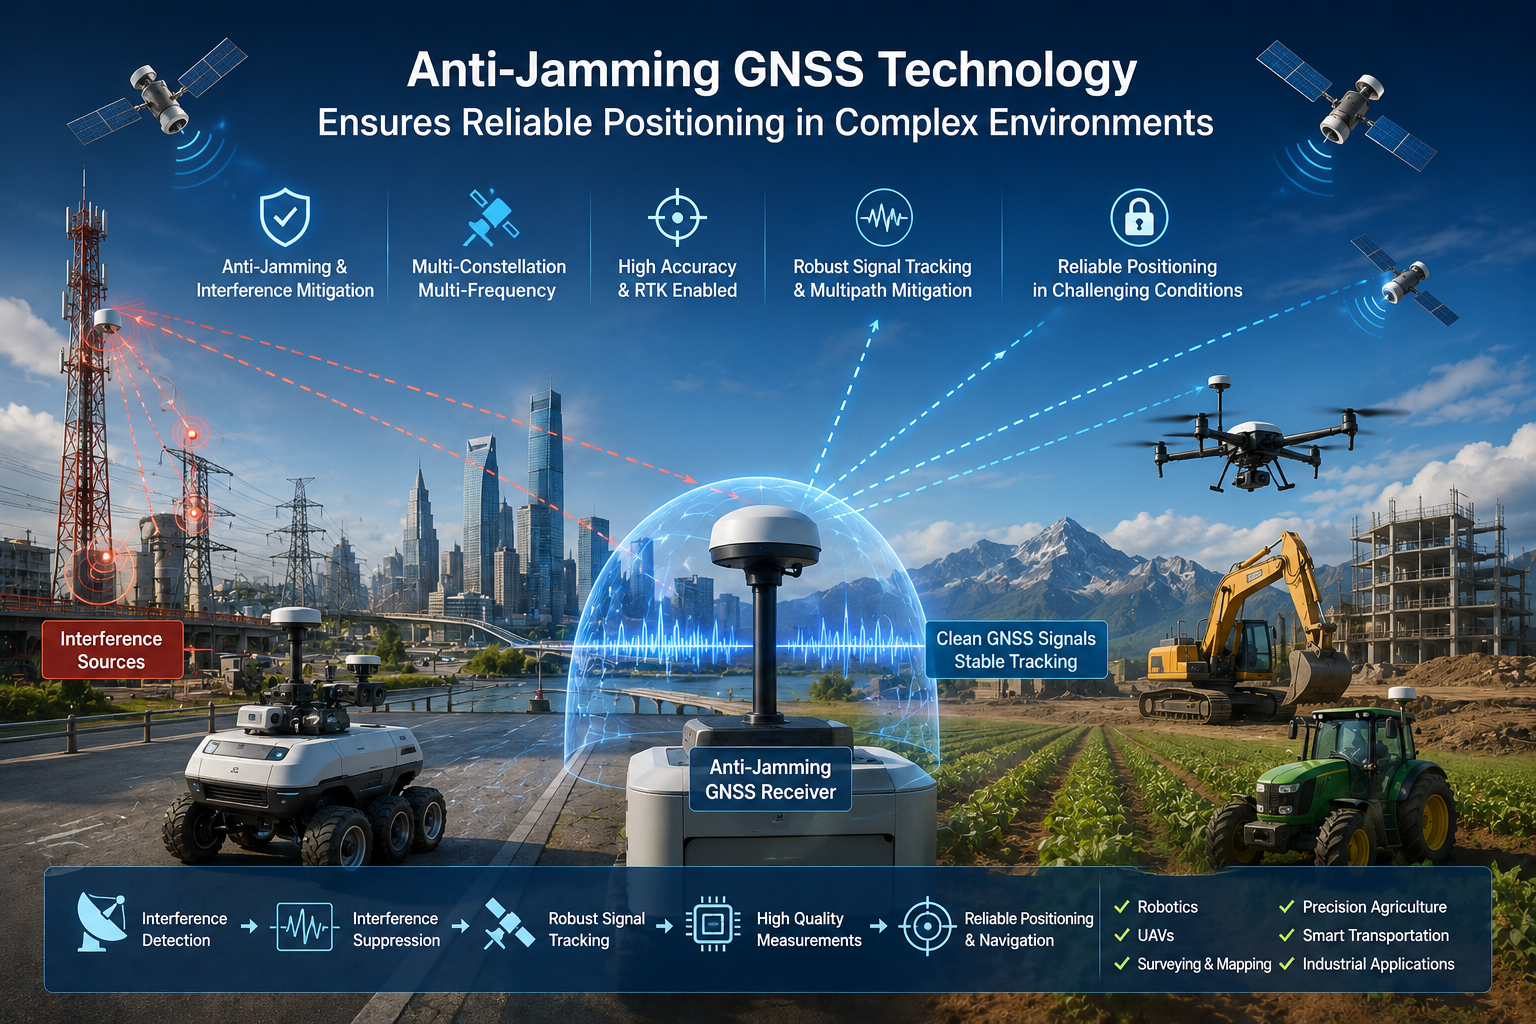
Các ứng dụng GNSS đang tiến vào môi trường ngày càng đòi hỏi cao: robot tự động, UAV bay gần hạ tầng điện, giao thông thông minh ở khu vực đô thị, khảo sát xung quanh các cấu trúc kim loại, và máy móc nông nghiệp chính xác trên các cánh đồng mở. Tín hiệu vệ tinh đến bề mặt Trái Đất ở mức công suất cực thấp — yếu hơn nhiều so với hầu hết các tín hiệu radio khác gần đó — khiến người thu dễ bị ảnh hưởng bởi các tín hiệu RF không mong muốn và các tín hiệu phản xạ từ các tòa nhà, phương tiện và cấu trúc kim loại.
Vì lý do này, chỉ riêng độ chính xác định vị trí cao thôi là không còn đủ. Một bộ thu có thể trông rất tốt trên lý thuyết, nhưng nếu không giữ được bản sửa ổn định khi môi trường RF trở nên thù địch, ứng dụng sẽ thất bại. Độ tin cậy dưới nhiễu quan trọng không kém độ chính xác, và đây là lúc công nghệ chống gây nhiễu GNSS phát huy tác dụng. Bài viết này giải thích nhiễu GNSS là gì, cách nó làm giảm vị trí, cách các kỹ thuật chống gây nhiễu hoạt động, và những gì các nhà sản xuất nên đánh giá khi lựa chọn bộ thu hoặc mô-đun GNSS chống gây nhiễu.
Nhiễu GNSS là gì?
Bộ thu GNSS phải phát hiện và xử lý tín hiệu vệ tinh cực yếu — thường khoảng −125 dBm hoặc thấp hơn tại ăng-ten. Khi các tín hiệu RF khác đi vào đầu trước của bộ thu, chúng có thể làm quá tải tín hiệu nhỏ này: giảm điều kiện tín hiệu thành nhiễu, làm gián đoạn khóa vệ tinh, tăng sai số định vị, làm chậm hội tụ RTK, và trong những trường hợp nghiêm trọng dẫn đến mất hoàn toàn khả năng định vị.
Ý tưởng then chốt rất đơn giản. Vấn đề không phải là các vệ tinh biến mất khỏi bầu trời; bộ thu có thể đơn giản là không thể tách biệt tín hiệu GNSS hữu ích khỏi năng lượng RF không mong muốn đến cùng một ăng-ten. Khi tách đó thất bại, các phép đo sẽ giảm chất lượng và đầu ra vị trí cũng giảm theo. Giảm thiểu nhiễu GNSS giữ cho phép đo có thể sử dụng ngay cả khi có năng lượng RF không mong muốn.
Nhiễu GNSS đến từ đâu?
Nguồn gây nhiễu được chia thành ba nhóm chính, và một triển khai thực tế có thể phải đối mặt với nhiều nguồn cùng lúc.
Can thiệp có chủ ý
Nhiễu có chủ ý bao gồm gây nhiễu và các hình thức nhiễu RF có chủ ý nhằm làm gián đoạn việc thu GNSS — ví dụ, truyền năng lượng RF trong hoặc gần các dải tần GNSS để làm cho việc theo dõi vệ tinh trở nên khó khăn hoặc không thể. Đây là mối quan tâm về an ninh và khả năng chống chịu đối với hạ tầng trọng yếu và bất kỳ hệ thống nào có hoạt động phụ thuộc vào việc định vị liên tục.
Nhiễu Vô Tình
Hầu hết các can thiệp vào môi trường công nghiệp là vô tình. Điện tử công nghiệp, điện tử công suất, động cơ, thiết bị truyền thông và các thiết bị điện tử có khả năng che chắn kém có thể phát ra năng lượng nằm trong các dải GNSS hoặc phát ra nhiễu băng thông rộng mà đầu thu không thể lọc hoàn toàn. Những nguồn này thường nằm gần ăng-ten, khiến chúng đặc biệt gây hại.
Nhiễu Cấp Nền Tảng
Nguồn thứ ba là chính nền tảng. Robot, UAV và phương tiện mang theo bộ nguồn chuyển mạch, động cơ, điện tử kỹ thuật số và mô-đun truyền thông có thể phát ra nhiễu về phía ăng-ten GNSS gắn trên cùng một nền tảng. Vị trí ăng-ten, nối đất, che chắn và lọc phía trước đều quyết định lượng nhiễu đó đến được bộ thu.
Cách nhiễu GNSS ảnh hưởng đến hiệu suất định vị
Ảnh hưởng của nhiễu lên hệ thống định vị tạo thành một chuỗi liên tiếp. Tùy theo mức độ nghiêm trọng, OEM có thể gặp một trong các vấn đề sau:
- Mất khả năng theo dõi vệ tinh— bộ thu sẽ hạ khóa lên từng vệ tinh, làm giảm hình học có sẵn cho giải pháp định vị.
- Giảm khả năng định vị— hệ thống có thể ngừng xuất vị trí, hoặc chuyển sang chế độ độ chính xác thấp hơn, trong vài phút hoặc lâu hơn.
- Vấn đề hội tụ RTK— nhiễu làm cho các phép đo pha mang nhiễu hơn, do đó việc khởi tạo và cố định RTK trở nên chậm và kém ổn định hơn.
- Sai số định vị tăng lên— ngay cả khi duy trì một vị trí, các phép đo bị suy giảm có thể tạo ra các vị trí nhảy, trôi hoặc nằm ngoài dự kiến ngân sách sai số.
- Sự bất ổn định vị trí— trên UAV, robot và xe tự lái, một nguồn cấp vị trí không ổn định truyền trực tiếp vào các vòng điều hướng và điều khiển điều khiển nền tảng.
Độ tin cậy định vị là yêu cầu cấp hệ thống, không chỉ là thông số chính xác. Một bộ thu đạt được mục tiêu độ chính xác trên trường thử nghiệm trên bầu trời mở vẫn có thể thất bại ngoài hiện trường nếu không thể xử lý điều kiện RF của môi trường thực tế.
Công nghệ chống gây nhiễu GNSS: Hoạt động như thế nào?
Công nghệ chống gây nhiễu GNSS không phải là một tính năng duy nhất mà là một tập hợp các kỹ thuật trải dài từ đầu vào RF, xử lý tín hiệu và bộ máy định vị của bộ thu. Bộ thu chống nhiễu chắc chắn kết hợp nhiều lớp:
- Phát hiện nhiễu— bộ thu liên tục giám sát môi trường RF, phát hiện năng lượng RF bất thường hoặc sự thay đổi đột ngột trong điều kiện tín hiệu cho thấy có nhiễu.
- Ngăn chặn nhiễu— một khi đã xác định được nhiễu, các kỹ thuật triệt tiêu giảm tác động của nó lên xử lý tín hiệu, ví dụ bằng cách loại bỏ nhiễu dải hẹp hoặc đơn âm trong các dải tần GNSS.
- Theo dõi tín hiệu mạnh mẽ— các vòng theo dõi được thiết kế để giữ tín hiệu vệ tinh càng lâu càng tốt trong điều kiện suy giảm, duy trì khóa ở những nơi mà một bộ thu thông thường có thể từ bỏ.
- Đón nhận đa chòm sao— bằng cách xử lý đồng thời GPS, BDS, GLONASS, GALILEO, QZSS và các chòm sao khác (tùy theo sản phẩm), hệ thống có tín hiệu sử dụng được nhiều hơn và dự phòng tốt hơn khi một số tín hiệu bị ảnh hưởng.
- Thu sóng đa tần số— theo dõi L1, L2 và L5 tạo sự đa dạng: nhiễu hiếm khi ảnh hưởng đến mọi băng tần đều nhau, nên việc thu đa tần số mang lại cho bộ định vị các lựa chọn để làm việc.
Điều quan trọng là phải xác định chính xác những gì các kỹ thuật này có thể và không thể làm. Thu nhận đa chòm sao và đa tần số cải thiện đáng kể độ bền, nhưng chúng không loại bỏ hoàn toàn nhiễu — một thiết bị gây nhiễu mạnh vẫn có thể áp đảo bất kỳ bộ thu nào. Mục tiêu của công nghệ chống gây nhiễu là mở rộng phạm vi điều kiện mà hệ thống vẫn duy trì tạo ra vị trí có thể sử dụng, chính xác là điều mà các ứng dụng công nghiệp cần. Để biết thêm thông tin, hãy xem bài viết của chúng tôi vềGNSS đa chòm sao và các dải tần L1, L2, L5.
Chống gây nhiễu không giống với giảm thiểu đa đường dẫn
Các hiệu ứng can thiệp, đa đường và tầng điện ly thường được bàn luận cùng nhau, nhưng đó là những vấn đề khác nhau với các phương pháp khắc phục khác nhau.
- Nhiễuđề cập đến năng lượng RF không mong muốn làm suy giảm khả năng thu nhận và xử lý tín hiệu GNSS — ví dụ, một thiết bị gây nhiễu hoặc máy phát công nghiệp gần ăng-ten.
- đa đườngxảy ra khi tín hiệu GNSS phản xạ từ các tòa nhà, cấu trúc kim loại hoặc phương tiện và đến ăng-ten cả trực tiếp lẫn qua các đường phản xạ. Các tín hiệu phản xạ chồng lên tín hiệu trực tiếp và gây ra các lỗi đo mà chỉ lọc không thể khắc phục.
- Ảnh hưởng tầng điện lyđược gây ra bởi những thay đổi trong tầng điện ly ảnh hưởng đến sự lan truyền tín hiệu GNSS, đặc biệt trong một số điều kiện và vùng nhất định. Chúng thay đổi độ trễ tín hiệu theo những cách cần được mô hình hóa hoặc chỉnh sửa.
Những vấn đề này có thể xảy ra cùng lúc, đó là lý do tại sao một hệ thống GNSS độ tin cậy cao sẽ giải quyết nhiều mặt trận cùng lúc: giảm nhiễu, giảm thiểu đa đường, giảm thiểu tầng điện li, tính toàn vẹn tín hiệu và thu nhận đa tần số. Một bộ thu xử lý nhiễu tốt vẫn có thể gặp khó khăn với đa đường trong hẻm núi đô thị, và ngược lại. Để biết thêm thông tin, xem hướng dẫn của chúng tôi vềGiảm thiểu đa đường và các thuật toán tiên tiến cho định vị đô thị.
Tại sao chống nhiễu lại quan trọng đối với RTK chính xác cao
RTK nâng cao tiêu chuẩn về hiệu suất của người nhận. Giải pháp RTK không chỉ tạo ra một vị trí; Nó cần theo dõi pha mang ổn định, xử lý hiệu chỉnh đáng tin cậy, hội tụ nhanh và ổn định, cùng các giải pháp cố định liên tục — tất cả đều dễ bị nhiễu:
Giao thoa làm tăng nhiễu cho phép đo pha mang, khiến việc giải quyết các mơ hồ số nguyên và giữ nghiệm cố định trở nên khó khăn hơn. Kết quả là khởi tạo chậm hơn, mất fix thường xuyên hơn và thời gian độ chính xác giảm lâu hơn. Trong khảo sát, bản đồ UAV, máy móc nông nghiệp, robot tự động và kiểm tra điện, một hệ thống RTK bị ngắt khỏi chế độ cố định trong môi trường ồn ào có thể gây gián đoạn như một hệ thống không bao giờ đạt độ chính xác từng centimet.
Đó là lý do tại sao khả năng chống gây nhiễu lại quan trọng không kém chỉ số độ chính xác lý thuyết. Một bộ thu mất vị trí cố định mỗi khi bộ điều khiển động cơ hoặc bộ phát gần đó hoạt động thì trên thực tế kém hữu ích hơn so với bộ thu giữ dung dịch cố định liên tục trong cùng một điều kiện. Ngăn chặn nhiễu GNSS và hiệu suất RTK ổn định luôn song hành.
GNSS chống nhiễu cho các ứng dụng công nghiệp khác nhau
Vấn đề chống nhiễu khác nhau tùy theo ứng dụng:
UAV và Drone
Các nền tảng UAV nhỏ, nhanh và gây tiếng ồn điện. Việc tích hợp phải nhẹ, vị trí phải ổn định trong quá trình di chuyển động, và môi trường RF — các thiết bị điện tử, liên kết video và liên kết điều khiển của UAV — có thể bị chật chội. Độ trễ thấp và tốc độ cập nhật cao quan trọng không kém việc loại bỏ nhiễu.
Robot tự động
Robot ngoài trời cần có khả năng theo dõi tuyến đường và định vị lặp lại trong suốt thời gian hoạt động dài. Động cơ, nguồn điện và mô-đun truyền thông của chính họ tạo ra nhiễu ở cấp nền tảng, trong khi các tòa nhà và thiết bị kim loại thêm đa đường. Việc định vị liên tục rất quan trọng vì một khoảng trống trong nguồn cấp liệu vị trí sẽ làm gián đoạn công việc của robot.
Nông nghiệp chính xác
Thiết bị nông nghiệp di chuyển trên các cánh đồng mở với các tuyến đường lặp lại, hướng dẫn máy móc và các thiết bị tự động. Nguồn nhiễu ít hơn so với khu vực đô thị, nhưng độ tin cậy trên các cánh đồng lớn và ngày hoạt động dài là điều thiết yếu — một bản sửa lỗi bị mất trong quá trình đi sẽ khiến hàng bị bỏ lỡ hoặc chồng lấn.
Kiểm tra điện và hạ tầng
Các nền tảng kiểm tra hoạt động gần thiết bị điện, trạm biến áp và các cấu trúc kim loại, nơi môi trường sóng RF phức tạp và khó đoán. Vị trí đáng tin cậy gần hạ tầng đòi hỏi các bộ thu chịu được nhiễu và duy trì theo dõi tín hiệu khi có năng lượng mạnh gần đó.
Khảo sát và Bản đồ
Đội khảo sát yêu cầu độ chính xác ở mức centimet và cố định RTK đáng tin cậy. Khả năng sẵn sàng tín hiệu và đa đường đi quanh các cấu trúc quyết định mức độ đáng tin cậy của cặp base-rover tiếp cận giải pháp cố định, và nhiễu có thể làm gián đoạn hoàn toàn sản xuất.
Các nhà sản xuất OEM nên tìm kiếm điều gì ở bộ thu GNSS chống gây nhiễu?
Khi đánh giá bộ thu hoặc mô-đun chống nhiễu GNSS, hãy đọc kỹ bảng thông số kỹ thuật so với hồ sơ nhiệm vụ thực tế. Những tiêu chí quan trọng nhất:
- Phát hiện và loại bỏ nhiễu— sản phẩm có thực hiện các kỹ thuật phát hiện và ức chế chuyên dụng, như mô tả trong các thông số kỹ thuật chính thức không?
- Hỗ trợ đa chòm sao— kiểm tra những chòm sao nào thực sự được hỗ trợ (GPS, BDS, GLONASS, Galileo, QZSS và các loại khác); Nhiều chòm sao hơn đồng nghĩa với nhiều dự phòng hơn khi một số tín hiệu bị suy giảm.
- Hỗ trợ đa tần số— Phạm vi phủ sóng L1, L2 và L5 tăng cường sự đa dạng chống nhiễu và cải thiện độ bền RTK; Xác nhận các dải từ bảng thông số kỹ thuật.
- Hiệu suất RTK— đánh giá độ chính xác RTK, tốc độ khởi tạo, hỗ trợ giao thức hiệu chỉnh và độ ổn định của giải pháp cố định trong điều kiện suy giảm.
- Update rate and latency— các nền tảng động cần dữ liệu vị trí mới với tốc độ cao và độ trễ thấp; Xác minh số liệu thực tế của người nhận.
- Giảm thiểu đa đường— đối với các môi trường đô thị, công nghiệp và giàu kim loại, khả năng từ chối tín hiệu phản xạ là một khả năng rõ ràng đáng để xác nhận.
- Chống giả mạo— khi sản phẩm hỗ trợ rõ ràng, chống giả mạo bảo vệ chống lại các tín hiệu GNSS bị làm giả. Đây là một chức năng khác với chống nhiễu, vì vậy hãy đánh giá cả hai dựa trên khả năng thực tế của sản phẩm.
- Kích thước và công suất— đối với UAV, robot và thiết bị nhúng, kích thước, trọng lượng và tiêu thụ điện năng là các ràng buộc bậc nhất.
- Giao diện— khớp các giao diện điện đã được ghi nhận (UART, USB, Ethernet, CAN, I2C) với các bus của bộ điều khiển chủ.
Không có sản phẩm nào phù hợp với mọi nền tảng, vì vậy việc lựa chọn nên bắt đầu từ môi trường vận hành thay vì chỉ dựa trên con số chính xác.
Phương pháp định vị GNSS đáng tin cậy của JUMPSTAR
JUMPSTAR xây dựng các mô-đun GNSS chính xác cao, bộ thu và giải pháp định vị cho tích hợp OEM, tập trung vào các điều kiện mà các nền tảng công nghiệp thực sự phải đối mặt. Phương pháp của họ kết hợp thu nhận đa chòm sao và đa tần số, giảm thiểu nhiễu và đa đường dẫn, giảm thiểu tầng điện ly, tốc độ cập nhật cao với độ trễ thấp, khả năng RTK, hướng dẫn hai ăng-ten và hỗ trợ chống giả mạo khi sản phẩm cung cấp.
Định vị đáng tin cậy đến từ sự kết hợp giữa kiến trúc thu, xử lý tín hiệu, thiết kế RF, lựa chọn ăng-ten, dữ liệu hiệu chỉnh và tích hợp hệ thống — không phải là một thông số kỹ thuật duy nhất. Dòng sản phẩm này được thiết kế để các OEM có thể lựa chọn sự kết hợp phù hợp với nền tảng của mình, từ các module nhúng nhỏ gọn đến các bộ thu đầy đủ tính năng.
Sản phẩm GNSS JUMPSTAR với khả năng chống gây nhiễu
Ba sản phẩm của JUMPSTAR minh họa cách khả năng chống gây nhiễu được triển khai trên các kiểu dáng khác nhau:
TheJS-AP55là bộ thu GNSS đa băng tần, đa chòm sao dành cho các ứng dụng UAV, robot và lái xe tự động. Nó kết hợp 448 kênh phần cứng với khả năng thu toàn bộ chòm sao (GPS, BDS, GLONASS, Galileo, QZSS, NavIC và SBAS), tốc độ cập nhật 100 Hz với độ trễ dưới 10 ms, cùng các công nghệ AIM+, IONO+, APME+ và RAIM+ cho hiệu suất mạnh mẽ trong môi trường phức tạp. Độ chính xác RTK đạt 0,6 cm + 1 ppm, và phiên bản tùy chọn AP55H với ăng-ten kép có khả năng giảm góc xuống 0,15°. Hỗ trợ chống giả mạo OSNMA cung cấp sự bảo vệ cho các nhà sản xuất OEM chống lại cả nhiễu và tín hiệu giả.
Đối với các nền tảng cần cả hướng đi lẫn định vị,JS-CK15-3là bộ thu đa chòm sao với đầu ăng-ten kép và tích hợp IMU. Nó cung cấp độ chính xác RTK 8 mm + 1 ppm ngang và 15 mm + 1 ppm dọc theo chiều dọc, định vị lên đến 50 Hz và đầu ra IMU 100 Hz. Thiết kế chống nhiễu của nó giảm nhiễu băng hẹp và một tông lên đến 60 dB, và định vị quán tính luôn có sẵn khi tín hiệu vệ tinh yếu — rất phù hợp với các nền tảng UAV và robot gần tiếng ồn điện.
Khi kích thước và trọng lượng chặt chẽ,JS-BCK43H-3là một mô-đun RTK đa chòm sao đa tần số thu nhỏ, kích thước 39,0 × 30,0 × 6,04 mm và nặng dưới 25 g. Nó kết hợp đầu giao thoa kế hai ăng-ten (0,2° tại đường cơ sở 1 m) với IMU tích hợp, đạt độ chính xác RTK 8 mm + 1 ppm với khởi tạo nhanh, và ngăn chặn nhiễu băng hẹp và đơn âm lên đến tỷ lệ tín hiệu trên giao thoa lên đến 60 dB. Hai giao diện UART, Type-C, RF, PPS và EVENT kép giúp việc nhúng trở nên dễ dàng.
Toàn bộ dải mô-đun, bộ thu và ăng-ten đều có sẵn trênTrang sản phẩm JUMPSTAR.
Xây dựng hệ thống định vị GNSS đáng tin cậy
Bộ thu chống gây nhiễu chỉ là một phần của hệ thống định vị GNSS đáng tin cậy. Toàn bộ chuỗi bao gồm bộ thu hoặc mô-đun GNSS, ăng-ten, bố trí RF và dây cáp, vị trí ăng-ten, nguồn hiệu chỉnh RTK, bộ điều khiển robot hoặc xe, hợp nhất cảm biến, và phần mềm kết nối chúng lại với nhau.
Mỗi mắt xích đều quan trọng. Một bộ thu có khả năng kỹ thuật vẫn có thể hoạt động kém nếu ăng-ten được đặt sai vị trí, nếu môi trường RF bị bỏ qua trong quá trình thiết kế hệ thống, hoặc nếu các thiết bị điện tử nền tảng phát ra nhiễu vào khu vực gần ăng-ten. Các hệ thống đáng tin cậy nhất được thiết kế tổng thể: vị trí ăng-ten được lên kế hoạch ngay từ đầu, bố trí RF được giữ sạch sẽ, và máy thu được chọn phù hợp với điều kiện nhiễu mà nó thực sự đáp ứng.
Kết luận
Trong môi trường phức tạp, GNSS độ chính xác cao không thể được đánh giá chỉ bằng độ chính xác. Con số trên bảng thông số kỹ thuật — 0,6 cm, 1 cm hoặc 2 cm — không nói lên nhiều về cách bộ thu hoạt động khi có nhiễu. Điều quan trọng là khả năng sẵn sàng của tín hiệu, khả năng chống nhiễu, giảm thiểu đa đường, độ ổn định RTK, tốc độ cập nhật, độ trễ và tích hợp hệ thống. Công nghệ chống nhiễu GNSS giải quyết yếu tố gây gián đoạn lớn nhất: nó giữ cho động cơ định vị hoạt động khi có năng lượng RF không mong muốn, nên ứng dụng cũng tiếp tục hoạt động.
JUMPSTAR kết hợp các công nghệ định vị GNSS chính xác cao với các tùy chọn tích hợp giảm nhiễu và hướng tới OEM cho các ứng dụng công nghiệp đòi hỏi cao. Nếu bạn đang xây dựng một nền tảng cần giữ vị trí đáng tin cậy trong môi trường RF đầy thách thức, hãy bắt đầu bằng một cuộc trò chuyện về điều kiện vận hành, các hạn chế và yêu cầu về độ chính xác.
Cần định vị GNSS đáng tin cậy trong môi trường RF phức tạp?
JUMPSTAR cung cấp các mô-đun GNSS chống gây nhiễu, bộ thu RTK và các giải pháp định vị được thiết kế để tích hợp OEM trên UAV, robot, nông nghiệp, khảo sát và các ứng dụng công nghiệp.
Liên hệ JUMPSTAR để thảo luận về yêu cầu GNSS của bạn.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


