












Hai đội có thể mua cùng một thiết bị RTK nhưng kết quả rất khác nhau. Một đội giữ một giải pháp cố định suốt cả ngày; Các trận còn lại thì khởi động chậm, điểm trôi và mất hiệu chỉnh. Trong hầu hết các trường hợp, sự khác biệt không phải là chất lượng phần cứng — mà là sự phù hợp, cấu hình, môi trường và quy trình thực địa. Hướng dẫn này tổng hợpThực tiễn tốt nhất RTK GNSSđể ngăn ngừa các vấn đề đó, và phần khắc phục sự cố từng triệu chứng để chẩn đoán khi chúng vẫn còn xuất hiện. Tài liệu này được viết cho các kỹ sư và nhân viên vận hành hiện trường trong các lĩnh vực đo đạc, nông nghiệp chính xác, vận hành UAV, cảng, sân bay và các khu công nghiệp.
Cách RTK định vị hoạt động — và ý nghĩa của từng trạng thái giải pháp
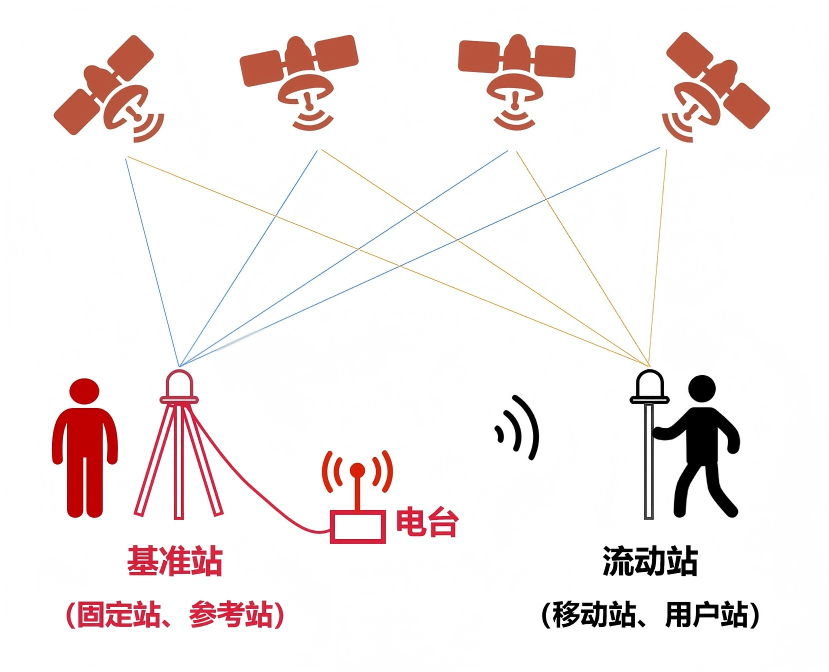
Định vị RTK (Real-Time Kinematic) kết hợp các quan sát pha mang từ bộ thu của xe thám hiểm với dữ liệu hiệu chỉnh được tạo ra bởi một trạm tham chiếu tại vị trí đã biết, hoặc bởi mạng lưới các trạm tham chiếu. Vì thiết bị tham chiếu và xe thám hiểm quan sát cùng một vệ tinh trong điều kiện khí quyển tương tự nhau, các hiệu chỉnh này loại bỏ hầu hết sai số quỹ đạo và khí quyển, nâng độ chính xác từ độ mét lên centimet trong thời gian thực.
Xe tự hành báo cáo một trong ba trạng thái giải pháp, và nhận diện chúng là điểm khởi đầu cho bất kỳ chẩn đoán nào.
| Trạng thái giải pháp | Ý nghĩa của nó | Kỳ vọng độ chính xác điển hình |
|---|---|---|
| Đã sửa lỗi | Các mâu thuẫn pha mang được giải quyết; Các sửa lỗi được áp dụng nhất quán | Mức centimet, phù hợp cho công việc cấp khảo sát |
| Nổi | Các điểm mơ hồ ước tính nhưng chưa được giải quyết hoàn toàn | Mức decimet và không ổn định; Không phù hợp với đĩa chính xác |
| Điểm đơn | Không áp dụng hiệu chỉnh vi sai sử dụng được | Định vị độc lập ở mức mét |
Một nghiệm cố định ổn định là một kết quả của hệ thống, không phải là thuộc tính đảm bảo của bộ thu. Nó phụ thuộc vào hình học vệ tinh, chất lượng tín hiệu, độ toàn vẹn hiệu chỉnh, độ dài cơ sở và môi trường xung quanh ăng-ten — mọi khuyến nghị dưới đây đều bảo vệ một trong những liên kết đó.
Ghép bộ thu và ăng-ten trước
Bộ thu là lõi xử lý; ăng-ten là lối vào tín hiệu. Nếu hỗ trợ tần số không khớp, hệ thống sẽ không thể cung cấp hiệu suất được đánh giá — một trong những vấn đề thường bị bỏ qua. Ba tổ hợp bao phủ hầu hết các sai lầm trên sân:
- Bộ thu toàn tần số + ăng-ten hai tần số:ăng-ten không thể truyền các tín hiệu tần số cao hơn (như L5/B3) mà bộ thu được thiết kế để sử dụng, nên hệ thống hoạt động như một thiết lập hai tần số và loại bỏ khả năng từ chối nhiễu cũng như triệt tiêu đa đường mà các tín hiệu đó mang lại — dễ thấy nhất dưới cây, bên cạnh các tòa nhà cao tầng hoặc trên mặt nước phản chiếu.
- Bộ thu hai tần số + ăng-ten toàn tần số:các tín hiệu bổ sung được nhận nhưng không bao giờ được sử dụng, nên chi phí, kích thước, trọng lượng và tiêu thụ công suất tăng thêm không mang lại sự chính xác — một điểm trừ thực sự đối với các UAV nhạy cảm với trọng lượng và bộ kit di động.
- Quy tắc chung:Phù hợp với khả năng tần số ở cả hai đầu. Cặp tần số kép phù hợp với công việc thường xuyên của đô thị, đất nông nghiệp và khảo sát tổng thể; các cặp tần số đầy đủ phù hợp cho việc lập bản đồ UAV, giám sát hành lang và vận hành cảng hoặc sân bay.
Ngoài tần số, hãy giữ các đường dây cấp tín hiệu ngắn và kiểm tra các đầu nối xem có hư hỏng hoặc ẩm ướt không, đồng thời chú ý những gì nằm trong phạm vi một mét quanh ăng-ten — các cấu trúc kim loại, mái buồng lái, khung UAV, pin và bộ điều khiển bay đều làm méo mó mẫu ăng-ten nếu đặt quá gần.
Chọn nguồn hiệu chỉnh phù hợp: RTK mạng hoặc trạm gốc cục bộ
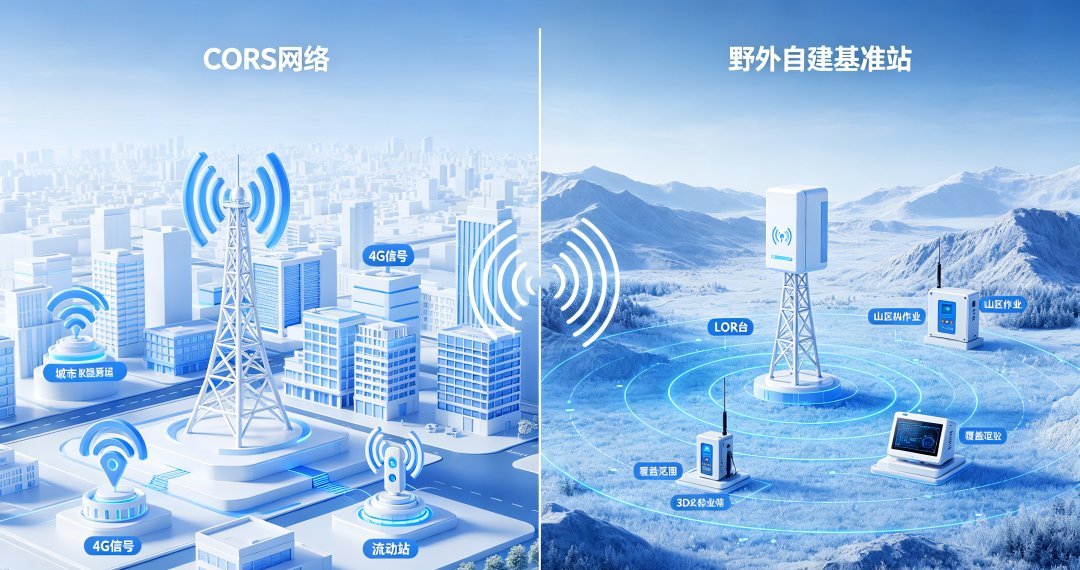
Hai kiến trúc hiệu chỉnh chiếm ưu thế trong thực tiễn thực địa, và không loại nào là tốt hơn một cách tuyệt đối. Lựa chọn đúng sẽ phụ thuộc vào phạm vi bao phủ, truyền thông và hình thức của tác phẩm.
| Xem xét | Network RTK | Trạm gốc địa phương |
|---|---|---|
| Nguồn hiệu chỉnh | Mạng lưới tham chiếu công cộng hoặc thương mại | Bộ thu cơ sở được người dùng triển khai |
| Truyền thông | Dữ liệu di động cần thiết | Liên kết vô tuyến hoặc liên kết dữ liệu độc lập |
| Nỗ lực triển khai | Tối giản — đăng ký và kết nối | Thiết lập căn cứ, vị trí và kiểm tra hàng ngày |
| Phạm vi phủ sóng | Bị giới hạn bởi diện tích mạng và độ trễ | Giới hạn phạm vi sóng radio, nhưng không phụ thuộc vào vùng phủ sóng di động |
| Cách sử dụng điển hình | Khảo sát đô thị, công việc tại khuôn viên trường, các nhiệm vụ nhỏ rời rạc | Khu vực xa xôi, trang trại lớn, hành lang dài, công trình cố định |
Việc lựa chọn nên dựa trên phạm vi sửa chữa, khả năng liên lạc, khu vực hoạt động, yêu cầu độ chính xác và ngân sách. Một số hoạt động sử dụng cả hai: hiệu chỉnh mạng khi vùng phủ sóng ổn định, cơ sở địa phương khi không ổn định.
Khi vận hành một trạm gốc địa phương, cần có hai quy tắc ghép nối. Thứ nhất, hỗ trợ tần số của trạm gốc nên đạt hoặc vượt quá tần số của xe thám hiểm — một nền truyền ít tín hiệu hơn đường ray xe sẽ dẫn đến việc điều chỉnh không hoàn chỉnh và sửa lỗi không ổn định. Thứ hai, cơ sở và xe tự hành nên sử dụng các tham số hiệu chỉnh tâm pha của ăng-ten nhất quán; Việc trộn các giá trị PCO/PCV từ các nguồn khác nhau tạo ra sự lệch hệ thống.
Khoảng cách cơ sở ảnh hưởng đến hiệu suất RTK như thế nào
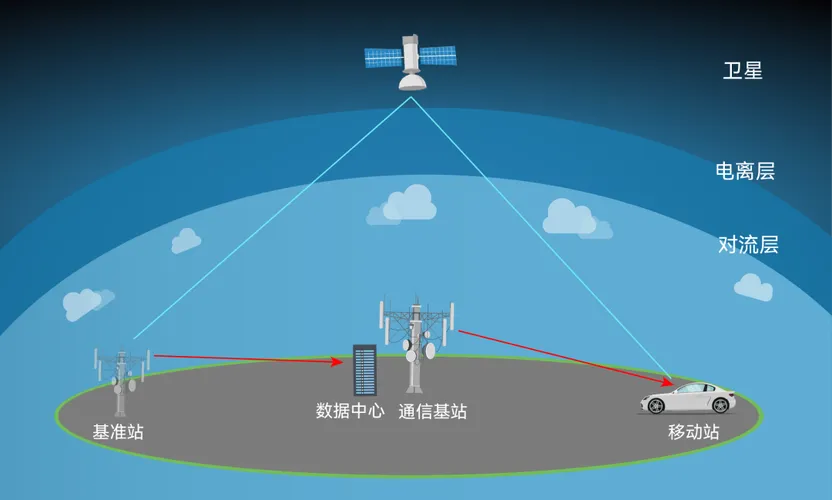
Chiều dài cơ sở — khoảng cách giữa trạm tham chiếu và xe thám hiểm — là một trong những yếu tố thường bị đánh giá thấp nhất trong độ tin cậy của RTK. Khi khoảng cách đó tăng lên, giả định rằng cơ sở và xe thám hiểm có điều kiện khí quyển tương tự sẽ yếu đi. Sai số dư của tầng điện ly và tầng đối lưu tăng lên, việc giải quyết sự mơ hồ trở nên kém chắc chắn hơn, và quá trình khởi tạo mất nhiều thời gian hơn hoặc thất bại thường xuyên hơn.
Tốc độ suy thoái không phải là một con số cố định. Nó phụ thuộc vào hoạt động khí quyển, hình học vệ tinh và tầm nhìn, chất lượng và tốc độ cập nhật dữ liệu hiệu chỉnh, khả năng thu nhận, địa hình và môi trường xung quanh. Việc suy nghĩ theo phạm vi hoạt động hữu ích hơn là một giới hạn khoảng cách phổ quát duy nhất: các đường cơ sở ngắn cho kết quả ổn định và có thể lặp lại nhất, các đường cơ sở vừa phải vẫn khả thi cho công việc thường nhật, và đường cơ sở dài dần làm giảm biên độ dành cho các nhiệm vụ chính xác.
Các biện pháp thực tiễn được đưa ra từ đó. Sử dụng các hiệu chỉnh mạng hoặc tham khảo gần hơn khi công việc đòi hỏi sự tin cậy cao nhất. Ở các địa điểm lớn, triển khai nhiều điểm tham chiếu để không có xe tự hành nào hoạt động ở rìa xa của vùng phủ sóng. Đối với các hoạt động nhạy cảm với lỗi — các vùng nước, núi non, động lực học tốc độ cao — hãy siết chặt cơ sở làm việc và xác thực tại chỗ. Ghi lại mức cơ sở cùng với kết quả để bất kỳ câu hỏi về độ chính xác nào cũng có thể truy nguyên về điều kiện.
RTK GNSS Khắc phục sự cố: Kiểm tra hiện trường theo triệu chứng
Hầu hết các bài toán thực địa đều thuộc một số ít mẫu hình dễ nhận biết. Làm việc theo thứ tự và thay đổi từng việc một — sai lầm phổ biến nhất là điều chỉnh nhiều cài đặt cùng lúc và quên mất điều gì thực sự giúp ích.
Khởi tạo chậm hoặc không đạt được giải pháp cố định
Nguyên nhân có thể xảy ra: dữ liệu ephemeris hoặc almanac đã lỗi thời sau khi lưu trữ; tắc nghẽn tại ăng-ten; dữ liệu sửa lỗi bị trễ hoặc không đến; Giai đoạn cơ bản dài. Kiểm tra khuyến nghị: để bộ thu cập nhật dữ liệu vệ tinh qua mạng trước khi rời văn phòng; xác nhận ăng-ten có tầm nhìn bầu trời quang đãng và không bị che bóng bởi các cấu trúc hoặc người vận hành; Xác minh độ trễ và định dạng hiệu chỉnh tại xe tự hành; So sánh mức cơ sở hoạt động với những gì trang web thường hỗ trợ.
Giải pháp sửa lỗi liên tục rơi xuống trạng thái nổi
Nguyên nhân có thể xảy ra: liên kết điều chỉnh gián đoạn; đa đường từ các bề mặt phản xạ gần đó; tầm nhìn cận vệ tinh; Sức mạnh không ổn định. Các kiểm tra được khuyến nghị: kiểm tra liên kết chỉnh lỗi để phát hiện mất kết nối và độ trễ thử lại; nâng ăng-ten lên trên bề mặt phản chiếu; xem lại số lượng vệ tinh và hình học trong nhật ký bộ thu; Kiểm tra điện áp nguồn khi tải, vì điện áp thấp thường hiển thị theo dõi bị suy giảm chứ không phải tắt máy sạch.
Vị trí trôi hoặc các điểm không lặp lại giữa các phiên
Nguyên nhân có thể xảy ra: hệ tọa độ hoặc các tham số biến đổi không cố định giữa các công việc; một điểm tham chiếu hoặc nguồn hiệu chỉnh khác được sử dụng; một thiết lập dữ liệu hoặc phép chiếu chưa được giải quyết. Các kiểm tra được khuyến nghị: lưu mẫu tham số cục bộ và tái sử dụng nó; kiểm tra với một điểm đã biết trước khi làm việc chính xác; xác nhận cùng cấu hình tham chiếu giữa các phiên; Ghi lại nguồn hiệu chỉnh và tham số cho từng công việc.
Độ cao dao động trong khi vị trí ngang trông ổn định
Nguyên nhân có thể có: độ cao là thành phần nhạy cảm nhất với lỗi đa đường ở độ cao thấp và sai số khí quyển còn sót lại; chuyển động động trên nền tảng di chuyển. Các kiểm tra được khuyến nghị: bật giảm thiểu đa đường; giảm sự phụ thuộc vào vệ tinh ở độ cao rất thấp; sử dụng hòa trộn quán tính trên các nền tảng phương tiện và UAV; Tránh làm việc trên mặt đất phản chiếu khi có địa điểm thay thế.
Liên kết sửa lỗi được kết nối nhưng dữ liệu không đến đúng cách
Nguyên nhân có thể xảy ra: địa chỉ máy chủ, cổng hoặc điểm gắn không đúng; bằng cấp lỗi thời; định dạng chỉnh sửa không tương thích; Tắc nghẽn mạng. Kiểm tra khuyến nghị: xác minh các thiết lập so với tham số hiện tại của nhà cung cấp thay vì cấu hình cũ; kiểm tra kết nối trước khi triển khai; xác nhận định dạng chỉnh sửa mà bộ thu chấp nhận; Kiểm tra xem liên kết có bị tắc hay chỉ cần khởi động lại.
Trạm gốc liên kết radio hoạt động gần đó nhưng bị gián đoạn ở khoảng cách xa
Nguyên nhân có thể xảy ra: tắc nghẽn kênh từ các thiết bị khác tại chỗ; mất cáp quá mức hoặc đầu nối bị hỏng; các chướng ngại vật trên đường truyền radio; Cài đặt nguồn không phù hợp với khoảng cách làm việc. Các kiểm tra được khuyến nghị: chuyển sang kênh sạch; kiểm tra các đầu nối xem có bị oxy hóa, độ ẩm hoặc độ lỏng không; xác nhận tính toàn vẹn của cáp; Điều chỉnh công suất phát sóng phù hợp với môi trường và kiểm tra chiều cao ăng-ten cơ sở.
Độ chính xác giảm trong môi trường điện từ mạnh
Nguyên nhân có thể xảy ra: nhiễu từ thiết bị điện công suất cao, radar hoặc hệ thống không dây; phản xạ từ các cấu trúc kim loại lớn. Kiểm tra được khuyến nghị: luồn dây ăng-ten ra xa dây nguồn, động cơ và máy phát; tắt các thiết bị không dây không thiết yếu gần đó; Hãy cân nhắc các dây cáp có lớp chắn và ăng-ten chống nhiễu cho các lắp đặt cố định.
Mất ổn định liên quan đến nhiệt độ
Nguyên nhân có thể xảy ra: nhiệt độ môi trường cao ảnh hưởng đến điện tử; giảm khả năng pin trong điều kiện lạnh; Hiện tượng trôi nhiệt trong các thùng chưa được làm mát. Kiểm tra khuyến nghị: cung cấp bóng râm và thông gió vào mùa hè; làm ấm pin trước và ưu tiên nguồn điện bên ngoài vào mùa đông; để thiết bị đạt cân bằng nhiệt trước khi bắt đầu đo chính xác.
Suy thoái mãn tính không có lỗi rõ ràng
Nguyên nhân có thể xảy ra: nước thấm vào hoặc oxy hóa tại các đầu nối ăng-ten; cáp cấp bị căng hoặc cong vẹo; Sử dụng không thường xuyên khiến hơi ẩm tích tụ. Kiểm tra được khuyến nghị: kiểm tra và lắp lại các đầu nối trước mỗi công việc; bảo quản thiết bị ở điều kiện khô ráo và bật nguồn định kỳ; Thay thế các cáp nghi ngờ thay vì tiếp tục gỡ lỗi quanh chúng.
Các vấn đề về chất lượng dữ liệu chỉ xuất hiện sau này
Nguyên nhân có thể xảy ra: các điểm được ghi nhận khi nghiệm vẫn đang hội tụ hoặc đang nổi; Không có hồ sơ về điều kiện bệnh. Kiểm tra được khuyến nghị: chờ dung dịch lắng xuống trước khi lưu điểm; ghi lại trạng thái giải pháp, số lượng vệ tinh và độ trễ hiệu chỉnh cùng với bản ghi khảo sát, để bất kỳ câu hỏi nào sau này đều có thể được trả lời từ dữ liệu thay vì bộ nhớ.
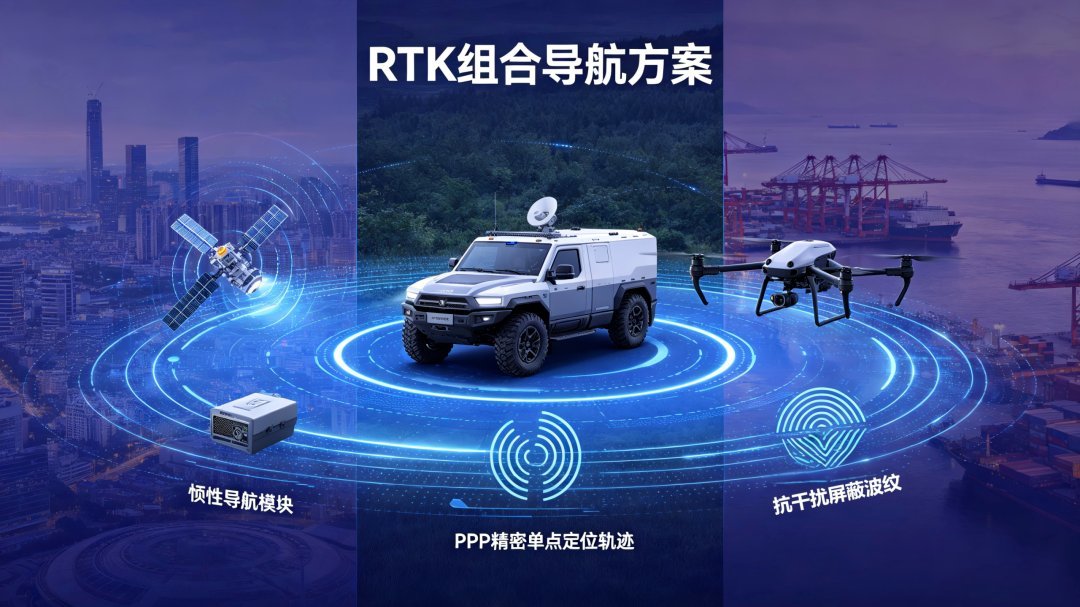
Khi chỉ RTK đơn thuần là chưa đủ: Hỗ trợ IMU, PPP và Giảm thiểu nhiễu
RTK thuần túy có các điểm yếu đã biết: che khuất, tín hiệu yếu, đường cơ sở dài và nhiễu điện từ. Ba công nghệ bổ trợ cho nhau giải quyết các vấn đề này, mỗi công nghệ có điều kiện sử dụng riêng.
RTK với sự hỗ trợ của IMU.Thiết bị đo quán tính duy trì ước lượng chuyển động khi tín hiệu vệ tinh bị gián đoạn ngắn — đi qua dưới cầu, bay giữa các chướng ngại vật, làm việc bên cạnh các công trình lớn. Lợi ích có giới hạn về thời gian: IMU sẽ hỗ trợ các đợt mất điện ngắn, không thay thế được tín hiệu vệ tinh, và sẽ bị lệch nếu sự cố này tiếp diễn.
PPP cho hoạt động diện rộng.Định vị điểm chính xác sử dụng các sản phẩm quỹ đạo vệ tinh chính xác và đồng hồ thay vì trạm tham chiếu gần đó, phù hợp với các hành lang rất dài, vùng xa xôi và công việc ngoài khơi. Đổi lại là hội tụ: một giải pháp PPP thường cần một khoảng thời gian khởi tạo trước khi đạt được độ chính xác đã nêu, nên phù hợp với hoạt động liên tục thay vì các tác vụ dừng và đi ngắn. Các phương pháp kết hợp RTK/PPP sử dụng bất kỳ nguồn nào có sẵn và giảm sự phụ thuộc vào bất kỳ luồng hiệu chỉnh đơn lẻ nào.
Nhiễu và giảm thiểu đa đường.Các cảng, sân bay, trạm biến áp và các khu công nghiệp dày đặc kết hợp tiếng ồn điện từ mạnh với phản xạ kim loại dồi dào. Các máy thu và ăng-ten được thiết kế với khả năng loại bỏ nhiễu và triệt tiêu đa đường mang lại giải pháp ổn định hơn trong các thiết lập này, nhưng phần cứng chỉ là một phần của câu trả lời: vị trí ăng-ten, việc đi dây cáp tránh xa thiết bị nguồn điện và lập kế hoạch tần số cẩn thận cũng quan trọng không kém.
Các thực hành tốt nhất RTK GNSS giúp ngăn ngừa hầu hết các vấn đề thực địa
Việc chẩn đoán sẽ dễ dàng hơn khi các lỗi tương tự được ngăn chặn ngay từ đầu. Những thói quen này bao phủ phần lớn các vấn đề thực địa lặp đi lặp lại:
- Quản lý nguồn điện đúng cách.Điện áp thấp hiếm khi làm tắt máy thu; Nó âm thầm gây ra ít vệ tinh bị theo dõi hơn, các hiệu chỉnh trễ và chuyển đổi phao nổi. Bắt đầu với pin đầy, để vài phút để làm nóng và hội tụ, mang theo pin dự phòng cho cả ngày, và ưu tiên nguồn điện bên ngoài khi trời lạnh.
- Lắp ăng-ten cẩn thận.Lắp thẳng đứng với tầm nhìn bầu trời quang đãng, tránh xa kim loại, và giữ các đường cấp dây ngắn nhất có thể. Trên UAV, đặt ăng-ten lên trên khung máy bay, tránh xa pin và bộ điều khiển bay. Hầu hết các vấn đề độ chính xác quan sát được đều bắt nguồn từ việc lắp đặt.
- Cấu hình các chỉnh sửa trước ngày làm việc.Xác minh địa chỉ máy chủ, cổng, điểm kết nối và thông tin xác thực so với các tham số hiện tại của nhà cung cấp, kiểm tra kết nối trước khi ra ngoài, và theo dõi độ trễ sửa lỗi — các hiệu chỉnh liên tục bị trễ nghĩa là đã đến lúc khởi động lại liên kết hoặc chuyển nguồn.
- Biết rõ trạng thái giải pháp của bạn.Chỉ ghi dữ liệu với giải pháp cố định. Nghiệm số thực không ổn định ở mức decimet và nghiệm một điểm là ở mức mét mà không có lợi ích vi phân. Chờ hội tụ sau khi khởi động; Nếu bản sửa lỗi liên tục bị lỗi, hãy cải thiện vị trí ăng-ten hoặc chuyển liên kết hiệu chỉnh thay vì ghi lại.
- Hãy để mọi chuyện ổn định.Khi dung dịch lần đầu đạt đến trạng thái cố định, hãy chờ vài giây trước khi ghi hình. Tránh tập trung điểm khi gió mạnh, khi cột di chuyển hoặc có người che khuất ăng-ten.
- Thiết lập các trạm gốc đúng cách.Đế là dữ liệu độ chính xác cho toàn bộ công việc: chọn vị trí có tầm nhìn toàn cảnh bầu trời, tránh xa các tòa nhà, nước và kim loại phản chiếu, và tránh gắn quá thấp. Đối với các trang lặp lại, đánh dấu một điểm cơ sở cố định để lỗi thiết lập hàng ngày biến mất. Hãy để bộ thu hội tụ trước khi phát các chỉnh sửa.
- Xử lý các vấn đề về độ cao và đa đường.Nếu độ cao nhảy trong khi vị trí mặt phẳng trông ổn, hãy bật giảm thiểu đa đường, giữ vệ tinh ở độ cao lớn hơn trong giải pháp, và sử dụng hòa trộn quán tính trên các nền tảng động — độ cao là thành phần nhạy nhất gần mặt đất phản chiếu và độ dốc.
Thói quen bảo trì giúp tránh các lỗi mãn tính
Nhiều vấn đề cứng đầu của RTK thực chất là vấn đề bảo trì ngụy trang. Kiểm tra các đầu nối ăng-ten xem có nước xâm nhập và oxy hóa trước mỗi lần làm việc — một đầu nối bị xuống cấp chậm trông giống như mất độ chính xác không rõ nguyên nhân. Thường xuyên bật nguồn thiết bị lưu trữ để giữ cho bo mạch luôn khô ráo và khỏe mạnh. Và khi một thiết bị thu đã để không hoạt động nhiều tháng sửa chậm, cập nhật dữ liệu ephemeris qua mạng trước khi làm việc thực địa — dữ liệu vệ tinh cũ thường là nguyên nhân, không phải lỗi.
Giữ các tham số tọa độ cố định giữa các phiên. Nếu các điểm lặp lại trôi dạt hàng ngày, nguyên nhân phổ biến là do một bộ tham số biến đổi không cố định hoặc việc đặt lại tự động giữa các lần khởi động — lưu lại mẫu tham số cục bộ và xác minh với một điểm đã biết trước mỗi công việc.
Mẹo nhanh theo ngành
- Bản đồ UAV:Ưu tiên các cặp bộ thu-ăng-ten tần số đầy đủ để đảm bảo ổn định động, và xác nhận ăng-ten được gắn xa khung máy bay.
- Nông nghiệp:Các cánh đồng mở với đường đi ổn định phù hợp với thiết lập tần số kép tiết kiệm chi phí với liên kết radio để hiệu chỉnh từ cơ sở đến máy.
- Cảng và sân bay:kim loại nặng, điện từ mạnh và thiết bị di chuyển lớn đòi hỏi các cấu hình chống nhiễu, ăng-ten ngoài và giới hạn cơ sở có kỷ luật.
- Công tác thực địa về điện và đường sắt:ở những khu vực không có vùng phủ sóng mạng, một trạm gốc liên kết radio tự xây dựng bao phủ hành lang; đối với các tuyến đường rất dài, hãy đánh giá các dịch vụ dựa trên PPP hoặc dịch vụ hiệu chỉnh mạng.
Kết luận
Hiệu suất RTK đáng tin cậy là một thuộc tính của hệ thống. Nó bắt đầu với phần cứng phù hợp với ứng dụng, tiếp tục với bộ thu, ăng-ten và nguồn hiệu chỉnh được ghép đôi đúng cách, và phụ thuộc vào việc lựa chọn phương pháp vận hành phù hợp với địa điểm — hiệu chỉnh mạng, trạm cục bộ, hỗ trợ quán tính hoặc PPP tùy theo điều kiện. Khi có vấn đề xuất hiện, hãy thực hiện các kiểm tra triệu chứng theo thứ tự thay vì thay thế phần cứng bằng cách thử và sai. Những thứ nàyThực tiễn tốt nhất RTK GNSSkhông cần thiết bị đắt tiền hơn — chúng cần cấu hình phù hợp cho công việc, được áp dụng nhất quán.
Nếu bạn đang xây dựng hệ thống định vị chính xác cao vào thiết bị của mình, hãy khám phá JUMPSTARmô-đun RTK chính xác cao, Bộ thu và hệ thống RTKvàĂng-ten GNSS, hoặc liên hệ với đội ngũ kỹ thuật của chúng tôi để thảo luận về cấu hình phù hợp với ứng dụng của bạn.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


