












Nếu bạn đang chỉ định mộtMô-đun RTK GNSSĐối với drone, robot, thiết bị theo dõi hoặc thiết bị khảo sát cầm tay, con số độ chính xác ở trang một của bảng dữ liệu là con số ít hữu ích nhất trên đó. Mỗi mô-đun nghiêm túc trong lớp này đều quảng bá RTK cấp độ centimet. Điều phân biệt các bộ phận giữ được vị trí cố định trong quá trình xây dựng của bạn với các bộ phận không giữ được là liệu module có thể tiếp cận và giữ được giải pháp cố định trong điều kiện sản phẩm của bạn thực sự hoạt động hay không — góc nhìn bầu trời một phần, khung rung, thanh nguồn chia sẻ, hoặc liên kết hiệu chỉnh bị ngắt trong vài giây.
Hướng dẫn này theo thứ tự các kỹ sư thường đưa ra các quyết định: ý nghĩa thực sự của tuyên bố độ chính xác, sáu thông số kỹ thuật nào quyết định lựa chọn, cách ghép mô-đun với loại nền tảng, và những gì cần xác minh trước khi bạn cam kết thiết kế lên PCB.
Những gì "RTK cấp độ centimetre" thực sự hứa hẹn
Mô-đun RTK GNSS chính xác đến mức nào khi sử dụng thực tế?
Một mô-đun RTK xuất ra một nghiệm vị trí, và chất lượng của nghiệm đó là trạng thái, không phải thuộc tính cố định. Người nhận báo cáo trạng thái của nó. Thiết kế chống lại nhà nước, không chống lại số tiêu đề:
| Trạng thái giải pháp | Độ chính xác ngang | Cách sử dụng |
|---|---|---|
| Điểm đơn (không chỉnh sửa) | Mức độ mét | Ổn cho vị trí tài sản, vô dụng cho hướng dẫn hoặc canh chừng |
| DGPS / vi sai mã | Sub-mét | Một phương án dự phòng, không phải mục tiêu thiết kế |
| Float RTK | Mức decimet | Coi như "chưa sửa" — đừng để logic điều khiển chiếm lấy nó |
| RTK đã được sửa | Mức centimetre | Chỉ có thông số độ chính xác mà bạn nên ghi |
Quy tắc thực tế: firmware của bạn nên đọc trạng thái giải pháp từ luồng NMEA và kiểm soát bất kỳ hành vi phụ thuộc độ chính xác nào trên đó. Một mô-đun báo cáo cố định 95% thời gian và thả nổi cho 5% còn lại là sản phẩm rất khác so với mô-đun báo cáo cố định 60% thời gian — mặc dù cả hai đều trích dẫn cùng một con số centimet. Hãy hỏi nhà cung cấp về mức giá cố định dưới điều kiện bầu trời xác định, không chỉ về độ chính xác khi cố định.
Tại sao thuật ngữ "+1 ppm" lại quan trọng hơn con số chính
Các đặc tả độ chính xác của RTK mang một thuật ngữ phụ thuộc vào khoảng cách. Xếp hạng viết là 1,0 cm + 1 ppm nghĩa là 1 cm sai số cố định cộng thêm 1 mm cho mỗi km đường cơ sở giữa xe tự hành và trạm tham chiếu. Ở mức cơ sở 10 km, thành phần thứ hai cộng thêm khoảng 1 cm; ở khoảng cách 30 km, khoảng 3 cm. Tài liệu module của JUMPSTAR cũng ghi nhận mối quan hệ tương tự bằng ngôn ngữ đơn giản hơn — độ chính xác giảm khoảng 1 cm cho mỗi 10 km cách trạm gốc.
Hệ quả đối với thiết kế: nếu sản phẩm của bạn hoạt động trên diện tích rộng, cơ sở là một phần của ngân sách độ chính xác, không phải chi tiết môi trường. Định vị trạm tham chiếu, hoặc sử dụng dịch vụ hiệu chỉnh mạng dày đặc, giúp lấy lại độ chính xác thực tế cao hơn so với việc chuyển sang một mô-đun đắt tiền hơn.
Sáu thông số kỹ thuật quyết định lựa chọn
Hầu hết các so sánh module RTK đều bị mắc kẹt ở độ chính xác vì đó là con số dễ tìm nhất. Sáu yếu tố này quyết định liệu bộ phận có thể chịu được khi tiếp xúc với các hạn chế cơ khí, điện và sản xuất của bạn hay không:
| Thông số kỹ thuật | Câu hỏi cần đặt ra | Sự đánh đổi mà bạn đang thực hiện |
|---|---|---|
| Các dải và chòm sao | L1 một dải hay L1+L5 / đa chòm sao? | Nhiều băng tần tốn điện và BOM cao hơn, nhưng giữ ổn định tốt hơn với một phần bầu trời |
| Kích thước và công suất | Khu vực hội đồng và ngân sách hiện tại là bao nhiêu? | Các bộ phận nhỏ nhất chạy dòng điện thấp nhất, nhưng thường tích hợp ít RF hơn ở phần đầu vào |
| Giao diện | Làm thế nào để cải huấn được vào và các vị trí được ra? | Một UART thứ hai dành riêng cho RTCM giúp tránh tranh chấp giao thức |
| Tích hợp ăng-ten | Ăng-ten tích hợp hay ngoài qua cổng RF? | Tích hợp loại bỏ công việc bố trí RF; Bên ngoài cho phép đặt vị trí và lựa chọn gain |
| Đã đến lúc sửa chữa trước | Bao lâu sau khi bật nguồn thì mới được sửa chữa? | Khởi tạo nhanh là yếu tố quan trọng đối với việc dừng rồi đi và tắt nguồn thường xuyên |
| Update rate | 1 Hz, 10 Hz hay 20 Hz? | Tốc độ cao hơn cần tốc độ hiệu chỉnh nhanh hơn và băng thông máy chủ lớn hơn |
Tôi cần thiết bị đơn băng hay hai băng tần?
Hãy đánh giá điều này qua góc nhìn bầu trời, không phải tham vọng. Nếu ăng-ten nhìn thấy phần lớn bầu trời — ngoài trời, UAV bay cao, hàng hải — một mô-đun L1 băng một băng tần được triển khai tốt sẽ đến được giải pháp cố định một cách đáng tin cậy và chi phí thấp hơn cả về linh kiện lẫn dòng điện. Nếu sản phẩm hoạt động bên cạnh các tòa nhà, dưới tán cây, hoặc gần các bề mặt phản chiếu, dải thứ hai sẽ được hưởng chi phí: nó cung cấp cho bộ thu một quan sát độc lập để giải quyết các điểm mơ hồ, và rút ngắn thời gian trôi nổi.
Một phím tắt hữu ích: đếm xem thiết bị của bạn sẽ bị từ chối bầu trời mở bao nhiêu lần. Xe khảo sát sử dụng trong các cánh đồng là ứng viên một băng tần. Một robot giao hàng hoạt động dọc theo mặt tiền tòa nhà thì không.
Tôi có thể cung cấp bao nhiêu không gian bo mạch và công suất cho nó?
Các mô-đun RTK trong lớp này trải dài trên một bậc độ lớn ở cả hai chiều. Các loại nhỏ nhất khoảng 16 × 12 mm và hoạt động ở khoảng 20 mA; các bộ phận ăng-ten tích hợp lớn hơn chiếm diện tích 40 mm và tiêu thụ từ 100–220 mA. Cả hai đều hợp lý — câu hỏi là ràng buộc nào là ràng buộc đối với sản phẩm của bạn.
Với thiết bị theo dõi chạy bằng pin phải dùng được hàng tuần, phần dòng điện thấp là lựa chọn duy nhất thực sự và bạn thiết kế ăng-ten dựa trên nó. Đối với thiết bị chạy bằng điện lưới hoặc xe cộ, dòng điện gần như miễn phí và bạn nên dùng nó để mua nhiều băng tần hơn và giao diện tốt hơn.
Giao diện nào mang hiệu chỉnh, và giao diện nào mang vị trí?
Việc chỉ định thiếu điều này là một trong những thất bại tích hợp phổ biến nhất. Một mô-đun RTK phải thực hiện hai việc cùng lúc: phát ra đầu ra vị trí (NMEA hoặc giao thức nhị phân) đến máy chủ của bạn, và nhận đầu vào hiệu chỉnh (RTCM 3.x) từ radio, modem hoặc máy khách mạng. Trên một UART duy nhất, hai luồng này cạnh tranh trừ khi máy chủ của bạn cẩn thận trong việc lên lịch và đệm.
Các mô-đun có cổng nối tiếp thứ hai dành riêng cho đầu vào RTCM sẽ loại bỏ hoàn toàn vấn đề — các hiệu chỉnh liên tục được đưa vào trong khi cổng chính vẫn trống để cấu hình và xuất vị trí. Nếu liên kết chỉnh sửa của bạn là máy khách NTRIP di động chứ không phải radio, hãy kiểm tra xem tốc độ baud mặc định của module trên cổng đó có đủ cao cho bộ thông điệp RTCM bạn định gửi không.
Ăng-ten có nên được tích hợp vào module không?
Một ăng-ten tích hợp loại bỏ việc định tuyến đường RF, khớp trở kháng, lựa chọn đầu nối và hầu hết rủi ro tuân thủ khỏi thiết kế của bạn. Đó là một sự tăng tốc thực sự cho các đội chưa có kinh nghiệm về RF, cũng như với các sản phẩm mà module có thể nhìn rõ lên bầu trời.
Ăng-ten ngoài sẽ thắng khi vị trí quan trọng: khi module phải nằm trong vỏ kim loại, khi ăng-ten cần gắn trên cột hoặc nóc cách xa thiết bị điện tử, hoặc khi bạn cần một kiểu khuếch đại đặc biệt như ăng-ten xoắn ốc cho UAV nghiêng trong lúc bay. Nếu bạn chọn loại ngoài, hãy dự toán cho đầu nối, tổn thất cáp và mặt đất — con số chính xác của bảng dữ liệu module giả định một ăng-ten có năng lực, không chỉ là ăng-ten.
Nó đạt được giải pháp cố định nhanh đến mức nào?
Thời gian sửa chữa đầu tiên thường được báo giá cho khởi động lạnh với bầu trời tốt. Đối với các sản phẩm được cấp nguồn liên tục — trạm gốc, máy cố định — thì điều đó hầu như không quan trọng. Đối với các sản phẩm có tính năng đánh thức, sửa lỗi và ngủ — một bộ theo dõi báo cáo mỗi giờ, một thiết bị cầm tay sử dụng không thường xuyên — nó chiếm ưu thế trong trải nghiệm người dùng.
Công nghệ khởi tạo Instant-RTK giúp rút ngắn các giải pháp cố định khởi động lạnh chỉ còn vài giây, và khả năng này hoàn toàn xứng đáng với chi phí trong trường hợp chu kỳ làm việc. Hãy hỏi con số được đo dưới dạng gì: khởi động nóng với các ephemeris gần đây và khởi động lạnh từ đêm tắt nguồn là các bài kiểm tra khác nhau.
Nền tảng cần tốc độ cập nhật bao nhiêu?
Các ứng dụng tĩnh hoặc di chuyển chậm đều được phục vụ hoàn hảo bởi tần số 1 Hz. Bất cứ thứ gì di chuyển đủ nhanh để độ trễ vị trí trở nên quan trọng — UAV ở tốc độ hành trình, một phương tiện ở tốc độ cao tốc, một cánh tay robot — đều cần 10 Hz, và các nền tảng động cao có thể cần 20 Hz.
Có hai giới hạn khi lãi suất cao hơn. Thứ nhất, liên kết hiệu chỉnh phải theo kịp: một radio băng thông thấp có thể cung cấp dễ dàng các hiệu chỉnh 1 Hz có thể không duy trì được 10 Hz. Thứ hai, không phải module nào cũng hỗ trợ tốc độ cao nhất trên firmware tiêu chuẩn — hoạt động 20 Hz trên một số bộ phận cần firmware cụ thể, nên hãy xác nhận trước khi thiết kế phù hợp.
Ghép mô-đun RTK GNSS với nền tảng
Bốn mô-đun dưới đây được sắp xếp theo ràng buộc thường quyết định việc lựa chọn chúng, chứ không phải theo giá cả hay độ chính xác. Mỗi cái giải quyết một vấn đề kỹ thuật khác nhau.
Mô-đun RTK nào phù hợp với thiết bị theo dõi chạy pin hoặc thiết bị nhỏ gọn?
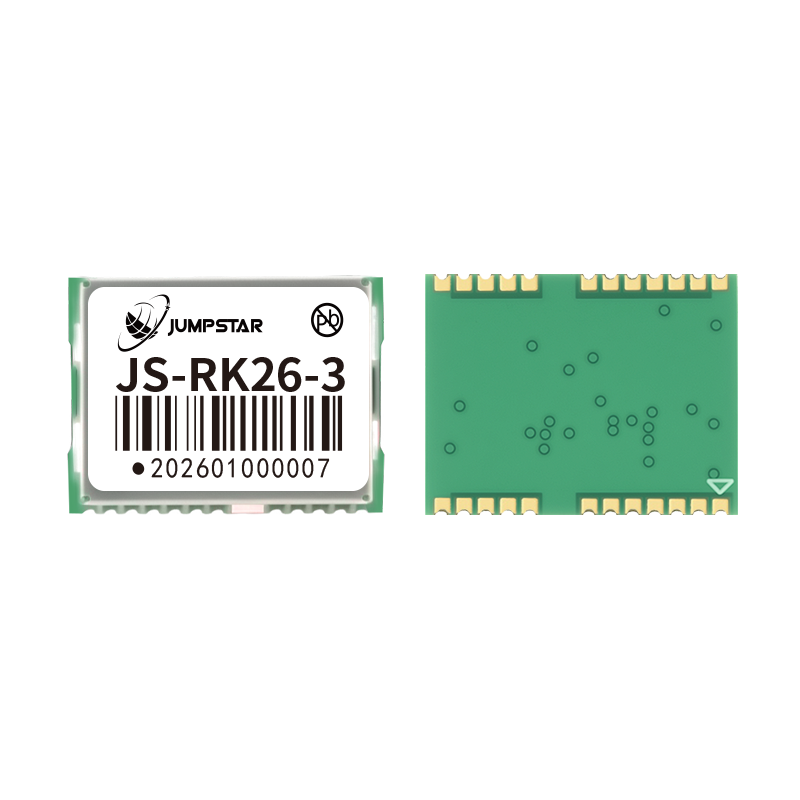
JS-RK26-3 — Siêu nhỏ gọn, siêu tiết kiệm năng lượng
- Độ chính xác RTK: 1,0 cm + 1 ppm CEP ngang, 1,5 cm + 1 ppm CEP dọc
- Kích thước 16,2 × 12,2 × 2,3 mm; dòng điện điển hình 20 mA ở 3,3 V
- Dòng điện chờ 14 μA ở 3.3 V cho thời lượng pin lâu dài
- Giao diện: UART, I2C, TIMEPULSE (PPS), RESET_N, VCC_RF, sao lưu VBAT
- Hoạt động với anten thụ động hoặc chủ động (khuyến nghị khuếch đại chủ động 15–30 dB)
- Nhiệt độ vận hành và lưu trữ từ −40 °C đến +85 °C
Hãy chọn điều này khi diện tích bo mạch và năng lượng là những giới hạn ràng buộc: thiết bị đeo, thiết bị theo dõi tài sản, pod cảm biến, bất cứ thứ gì phải ngủ phần lớn thời gian. Chỉ số chờ 14 μA là yếu tố hỗ trợ — module có thể giữ miền sao lưu hoạt động trong khi máy chủ ngủ, điều này giúp việc sửa lại nhanh chóng trở nên khả thi sau sự kiện đánh thức.
Module RTK nào sửa nhanh nhất và không cần thiết kế RF?
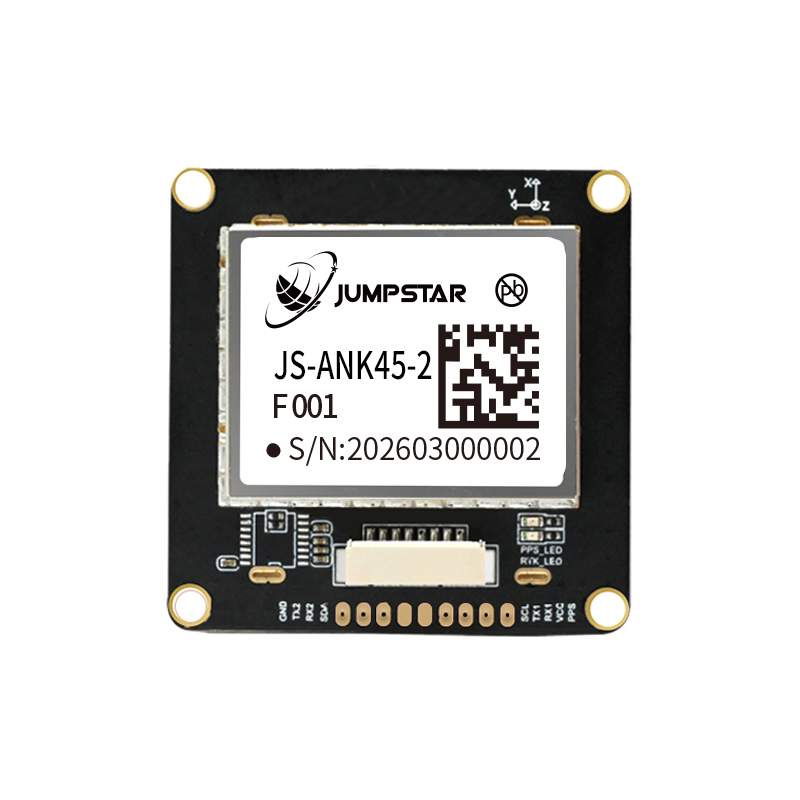
JS-ANK45-2 — Ăng-ten tích hợp, RTK tức thì
- Khởi tạo RTK tức thì: thường đạt được giải pháp cố định trong chưa đầy 5 giây
- Ăng-ten thụ động độ lợi cao tích hợp, cùng với bộ lọc TCXO, LNA, SAW và RTC tích hợp
- 1408 kênh siêu với các thiết bị chống nhiễu chuyên dụng
- Giao diện: UART (TTL), RS232 và I2C, với các biến thể có thể cấu hình
- Tùy chọn từ kế: IST8310 mặc định, có thể chọn QMC5883L hoặc VCM5883
Hãy chọn điều này khi nhóm của bạn không có khả năng bố trí RF, hoặc khi sản phẩm thường xuyên bật nguồn và không thể chờ đợi sự hội tụ truyền thống. Ăng-ten tích hợp, TCXO, LNA, SAW filter và RTC giúp module gần như là hệ thống định vị lắp đặt — công việc PCB chỉ còn cấp nguồn, nối đất và hai đường tín hiệu.
Mô-đun RTK nào phù hợp với sản phẩm khi bước vào sản xuất hàng loạt?
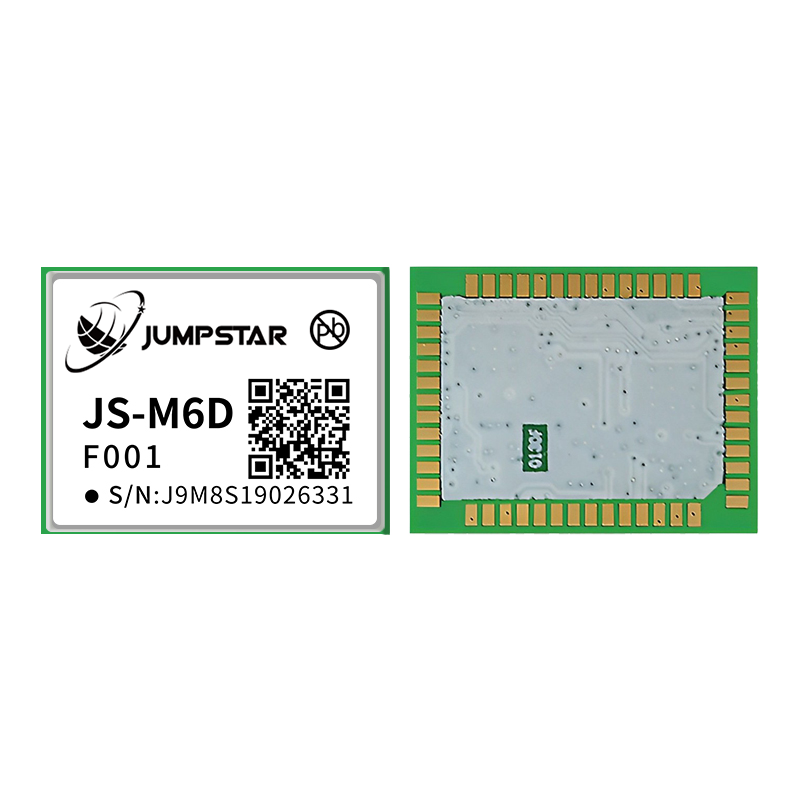
JS-M6D — Đa băng tần đầy đủ, sẵn sàng cho SMT
- Độ chính xác RTK: 2 cm + 1 ppm nằm ngang trong phạm vi cơ sở 30 km
- Sáu điểm tần số: GPS/QZSS L1+L2, GLONASS G1+G2, BDS B1I+B2I, Galileo E1+E5b
- Gói LGA 22.0 × 17.0 × 2.4 mm, tiêu chuẩn SMT lấy và đặt và làm lại dòng
- Dòng điện điển hình 105 mA ở 3,3 V, đỉnh 130 mA; nguồn dự phòng 1.8–3.6 V
- Khởi động nóng dưới 1 giây, khởi động lạnh hỗ trợ AGNSS dưới 3 giây
- Hệ thống phát hiện mở/ngắn anten tích hợp và kiểm soát công suất ăng-ten
Hãy chọn cách này khi thiết kế sẽ được gửi đến dòng SMT và sản phẩm sẽ được giao hàng với số lượng lớn. Hai tính năng quan trọng không cân xứng ở quy mô lớn: gói LGA xử lý việc lấy và đặt lại và tái tưới tiêu chuẩn mà không cần lắp ráp thủ công, và phát hiện mở/ngắn ăng-ten biến một sự cố hiện trường cần chẩn đoán trên bàn thành một cờ báo cáo mà người dẫn chương trình có thể báo cáo.
Module RTK nào có vị trí sửa khi bầu trời bị che khuất một phần?
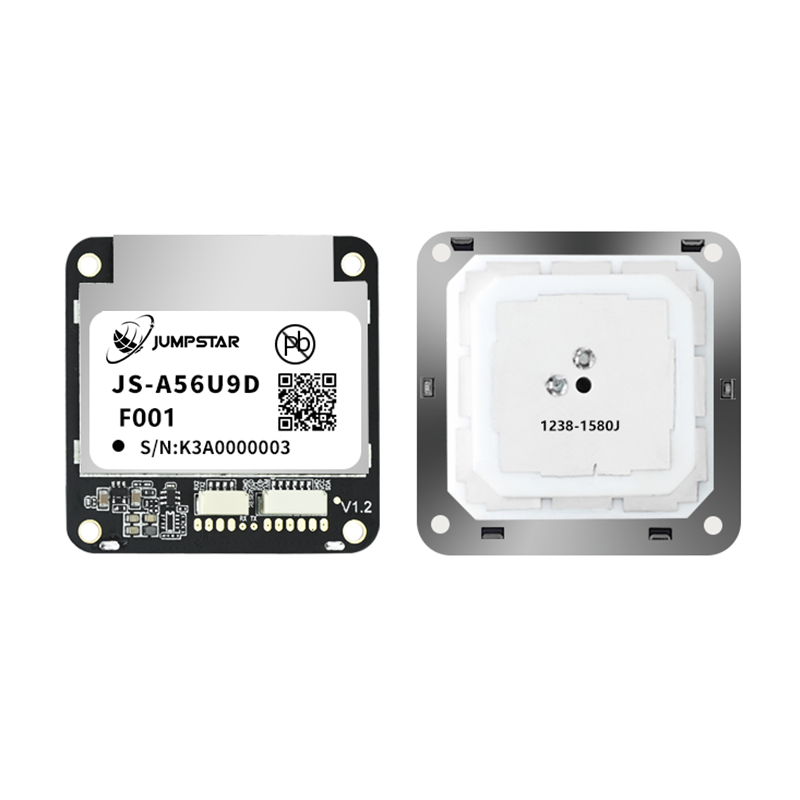
JS-A56U9D — UART kép, điều chỉnh Urban-Canyon
- Hoạt động ở cả chế độ trạm gốc và xe tự hành
- UART1 cho giao tiếp giữa máy chủ (UBX, NMEA, RTCM); UART2 dành riêng cho RTCM3 và NMEA
- Ăng-ten tích hợp độ lợi cao — không cần linh kiện RF bên ngoài
- Kiến trúc đa băng với theo dõi đồng thời đa chòm sao duy trì tốc độ cố định cao dưới sự cản trở một phần
Hãy chọn phương tiện này cho phương tiện, thiết bị ven đường và robot đô thị — bất cứ nơi nào bầu trời thường xuyên bị cắt bởi các tòa nhà hoặc cây cối. UART thứ hai chuyên dụng là lợi thế về cấu trúc: các hiệu chỉnh được truyền liên tục trên cổng riêng trong khi cổng chủ vẫn sẵn sàng, đây chính là cách thiết lập của NTRIP client với nhu cầu di động.
Nếu nền tảng cũng cần hướng đi thì sao?
Một module RTK đơn lẻ cho bạn vị trí, không phải định hướng. Nếu nền tảng của bạn phải biết hướng nó đang hướng — một AGV đang ghép nối, một máy nông trại theo một hàng, một phương tiện cảng căn chỉnh với một container — bạn cần hai ăng-ten trên một đường cơ sở đã biết và một bộ thu tính toán vector giữa chúng. Đó là một loại sản phẩm khác: bảng điều khiển ăng-ten kép thay vì một mô-đun RTK đơn lẻ. JUMPSTAR'sbảng tiêu đề và bảng định vịđược thiết kế cho công việc đó, và độ chính xác bạn có được phụ thuộc nhiều hơn vào chiều dài cơ bản và chất lượng lắp đặt.
Kiểm tra tích hợp trước khi bạn cam kết
Bốn câu hỏi thường xuất hiện muộn, khi việc thay đổi module rất tốn kém. Hỏi họ trước khi bố cục:
- Sửa lỗi đến từ đâu?Dịch vụ sửa mạng cần có vùng phủ sóng di động và gói dữ liệu; Một trạm gốc địa phương cần ai đó để định vị, cấp nguồn và khảo sát. Nhiều triển khai cuối cùng sử dụng cả hai, chỉ dùng cơ sở địa phương khi vùng phủ sóng mạng bị gián đoạn.
- Ăng-ten đặt ở đâu về mặt vật lý?Độ chính xác của mô-đun giả định có tầm nhìn bầu trời trong xanh và mặt đất bình thường. Kim loại chỉ cách ăng-ten vài centimet, khung sợi carbon phía trên, hoặc pin bên cạnh đều sẽ khiến bạn mất thời gian hoạt động cố định.
- Điều gì xảy ra trong quá trình gián đoạn sửa chữa?Quyết định trước liệu vật chủ sẽ lùi lại để nổi, về trạng thái hợp nhất cảm biến tính toán chết, hay về vị trí cuối cùng đã biết. Các mô-đun trongphạm vi tính toán chếttồn tại chính vì các đường hầm và bãi đỗ xe ngầm khiến điều này trở thành trường hợp bình thường đối với phương tiện, chứ không phải ngoại lệ.
- Bạn sẽ kiểm tra độ chính xác trong sản xuất như thế nào?Lên kế hoạch cho bài kiểm tra: một điểm tham chiếu đã khảo sát, một khoảng thời gian quan sát xác định và một tốc độ cố định được ghi nhận. Nếu không có nó, bạn không thể phân biệt được vấn đề module với vấn đề ăng-ten trên thiết bị trả lại.
Bắt đầu từ đâu trong dòng JUMPSTAR
JUMPSTAR xây dựng module, bo mạch và ăng-ten, nên việc lựa chọn thường là ràng buộc nào hơn là nhà cung cấp nào sử dụng. Ba điểm vào bao phủ hầu hết các dự án:
- Mô-đun RTK chính xác cao— các bộ phận cấp độ centimet cho khảo sát, điều khiển máy, robot và công việc UAV.
- Mô-đun chính xác tiêu chuẩn— câu trả lời đúng khi hồ sơ cần vị trí thay vì hướng dẫn, và ngân sách hiện tại chiếm ưu thế.
- Bảng định vị RTK— bo mạch tích hợp với ăng-ten và giao diện trên cùng một nhà mang, dành cho các nhóm muốn có hệ thống định vị thay vì một thành phần.
Nếu yêu cầu độ chính xác của bạn được thúc đẩy bởi hành vi ăng-ten hơn là khả năng thu — ổn định tâm pha, khử đa đường, mẫu khuếch đại — hãy bắt đầu vớiPhạm vi ăng-ten GNSSthay vào đó. Trong các ứng dụng bầu trời cận biên, lựa chọn ăng-ten làm thay đổi tốc độ cố định nhiều hơn so với lựa chọn mô-đun.
Kết luận
Chỉ định mộtMô-đun RTK GNSSCuối cùng là bốn quyết định, theo thứ tự này. Đầu tiên, quyết định trạng thái giải pháp mà sản phẩm của bạn thực sự có thể tác động — và thiết kế firmware để đọc trạng thái đó thay vì giả định chỉ là centimet. Thứ hai, xác định ràng buộc liên kết giữa kích thước, dòng điện, số băng tần, tích hợp ăng-ten, tốc độ khởi tạo và tốc độ cập nhật; Một module thắng trên ràng buộc bạn không có là một sự trao đổi tệ. Thứ ba, xác nhận kế hoạch giao diện có các chỉnh sửa và vị trí mà không gây tranh cãi. Thứ tư, hãy xác minh rằng có sản phẩm thật để mang ăng-ten và liên kết chỉnh sửa mà bạn vừa chỉ định.
Con số độ chính xác là kết quả của các quyết định đó, không phải đầu vào cho chúng. Các nhóm làm việc theo thứ tự này sẽ có một mô-đun chứa một giải pháp cố định tại hiện trường; Các nhóm bắt đầu từ tiêu đề bảng dữ liệu thường phát hiện khoảng cách trong quá trình tích hợp, khi chi phí để thu hẹp là cao nhất.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


