












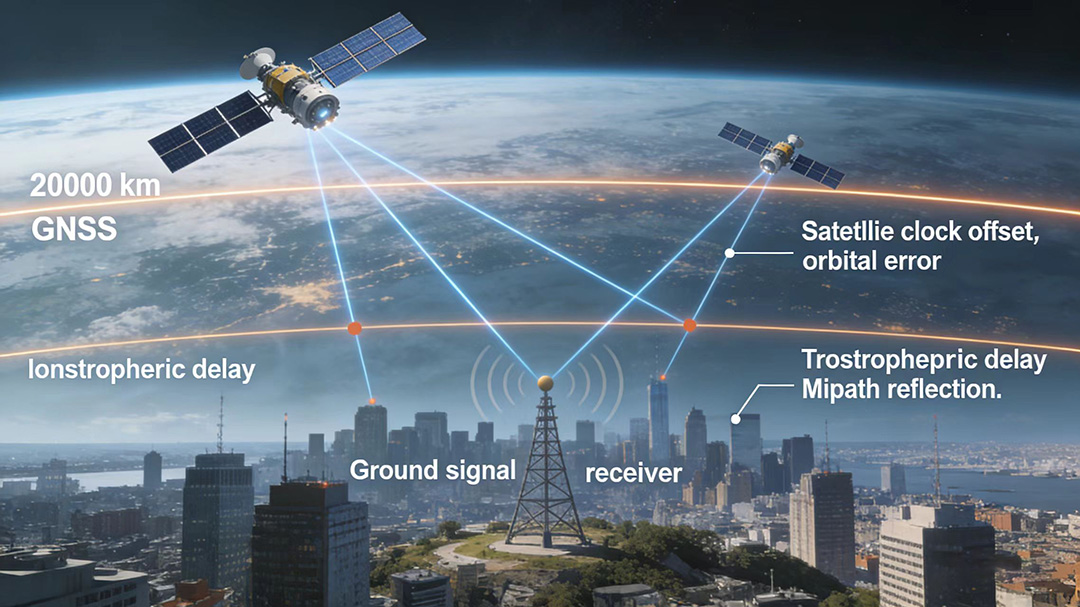
Khi thiết kế một hệ thống GNSS có độ chính xác cao, một trong những quyết định sớm nhất và quan trọng nhất là lựa chọn giữaĐộng học thời gian thực (RTK)vàHậu xử lý động học (PPK)Phương pháp sửa chữa. Cả hai kỹ thuật đều đạt độ chính xác ở mức centimet bằng cách giải quyết các mâu thuẫn pha mang, nhưng chúng khác biệt cơ bản về quy trình làm việc, yêu cầu hạ tầng và sự phù hợp của ứng dụng.
Bài viết này cung cấp so sánh kỹ thuật giữa RTK và PPK, xem xét các nguyên lý cơ bản, các ràng buộc vận hành và các kịch bản mà mỗi phương pháp mang lại kết quả tối ưu. Dù bạn đang phát triển các nền tảng khảo sát UAV, hệ thống định vị tự động hay thiết bị nông nghiệp chính xác, việc hiểu rõ những khác biệt này là điều thiết yếu cho kiến trúc hệ thống thành công.
Cách RTK hoạt động: Độ chính xác centimet thời gian thực
RTK hoạt động bằng cách truyền dữ liệu hiệu chỉnh từ trạm gốc cố định đến xe thám hiểm di động theo thời gian thực, thường qua modem radio, mạng di động hoặc liên kết vệ tinh. Trạm gốc tính toán các thành phần lỗi, độ trễ tầng ion, độ trễ tầng đối lưu, lỗi đồng hồ vệ tinh và lỗi ephemeris, và phát sóng các lỗi này dưới dạng hiệu chỉnh vi phân. Xe tự hành áp dụng các hiệu chỉnh này cho các phép đo của chính nó, cho phép định vị tức thời ở mức centimet.
- Độ nhạy độ trễ:Hiệu suất RTK giảm khi độ trễ hiệu chỉnh tăng lên. Hầu hết các ứng dụng đều yêu cầu chỉnh sửa trong vòng 1-2 giây để duy trì độ chính xác tối ưu.
- Phụ thuộc giao tiếp:Liên kết dữ liệu liên tục giữa căn cứ và xe tự hành là bắt buộc. Sự cố liên kết vượt quá vài giây thường khiến xe thám hiểm mất vị trí RTK và quay lại vị trí vi sai hoặc vị trí độc lập kém chính xác hơn.
- Yêu cầu về cơ sở hạ tầng:RTK yêu cầu một trạm gốc địa phương có phủ sóng radio hoặc đăng ký mạng hiệu chỉnh NTRIP cung cấp kết nối di động hoặc internet.
- Phù hợp với trường hợp sử dụng:Lý tưởng cho các ứng dụng cần phản hồi vị trí tức thì, như lái tự động, định vị UAV thời gian thực và điều khiển máy xây dựng.
RTK biến GNSS từ một công cụ hỗ trợ định vị thành tín hiệu điều khiển thời gian thực. Ngay khi bạn cần một máy móc để xử lý dữ liệu vị trí, điều khiển, kích hoạt hoặc điều chỉnh, RTK trở thành lựa chọn khả thi duy nhất.
Cách PPK hoạt động: Độ chính xác không bị giới hạn thời gian thực
PPK có một cách tiếp cận hoàn toàn khác biệt. Cả trạm gốc và xe tự hành đều ghi lại độc lập các phép đo GNSS thô, bao gồm các biến đổi giả, pha sóng mang và quan sát Doppler, mà không có bất kỳ giao tiếp thời gian thực nào giữa chúng. Sau khi nhiệm vụ kết thúc, các tệp dữ liệu này được kết hợp trong phần mềm xử lý hậu kỳ để giải quyết quỹ đạo của xe với độ chính xác ở mức độ centimet.
- Không có liên kết giao tiếp:Vì căn cứ và xe thám hiểm không giao tiếp với nhau trong quá trình vận hành, PPK hoạt động trong môi trường không có sóng radio hoặc di động, bao gồm các khu vực khảo sát từ xa và hoạt động trên mặt nước.
- Tỷ lệ cố định cao hơn:Phần mềm xử lý hậu kỳ có thể áp dụng các thuật toán làm mượt tiến-lùi tinh vi và kỹ thuật phân giải mơ hồ đa thời kỳ, thường đạt tỷ lệ cố định cao hơn RTK thời gian thực trong điều kiện khó khăn.
- Chi phí quy trình làm việc:PPK giới thiệu một bước xử lý giữa việc thu thập dữ liệu và giao kết quả. Đối với các ứng dụng quan trọng về thời gian, độ trễ này có thể không chấp nhận được.
- Phù hợp với trường hợp sử dụng:Ưu tiên cho đo ảnh trên không, khảo sát thủy văn, và bất kỳ ứng dụng nào cần xác định vị trí cuối cùng trong vài giờ hoặc vài ngày sau khi thu thập thay vì lấy ngay lập tức.
Khung Quyết Định cho Nhà Thiết Kế Hệ Thống
Việc lựa chọn giữa RTK và PPK hiếm khi là tuyệt đối; Nhiều máy thu hiện đại hỗ trợ cả hai chế độ, cho phép người vận hành chọn phương pháp phù hợp cho từng nhiệm vụ. Tuy nhiên, việc lựa chọn chế độ chính nên được hướng dẫn bởi yêu cầu thời gian thực, hạ tầng truyền thông và các ràng buộc quy trình vận hành của ứng dụng.
Đối với các hệ thống tự động cần điều khiển vòng kín, RTK là bắt buộc. Đối với việc lập bản đồ và khảo sát, nơi dữ liệu có thể được xử lý sau đó, PPK thường mang lại độ chính xác vượt trội với logistics hiện trường đơn giản hơn. Hiểu được yêu cầu về độ trễ vị trí đến hành động của ứng dụng là chìa khóa để đưa ra lựa chọn đúng đắn.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


