












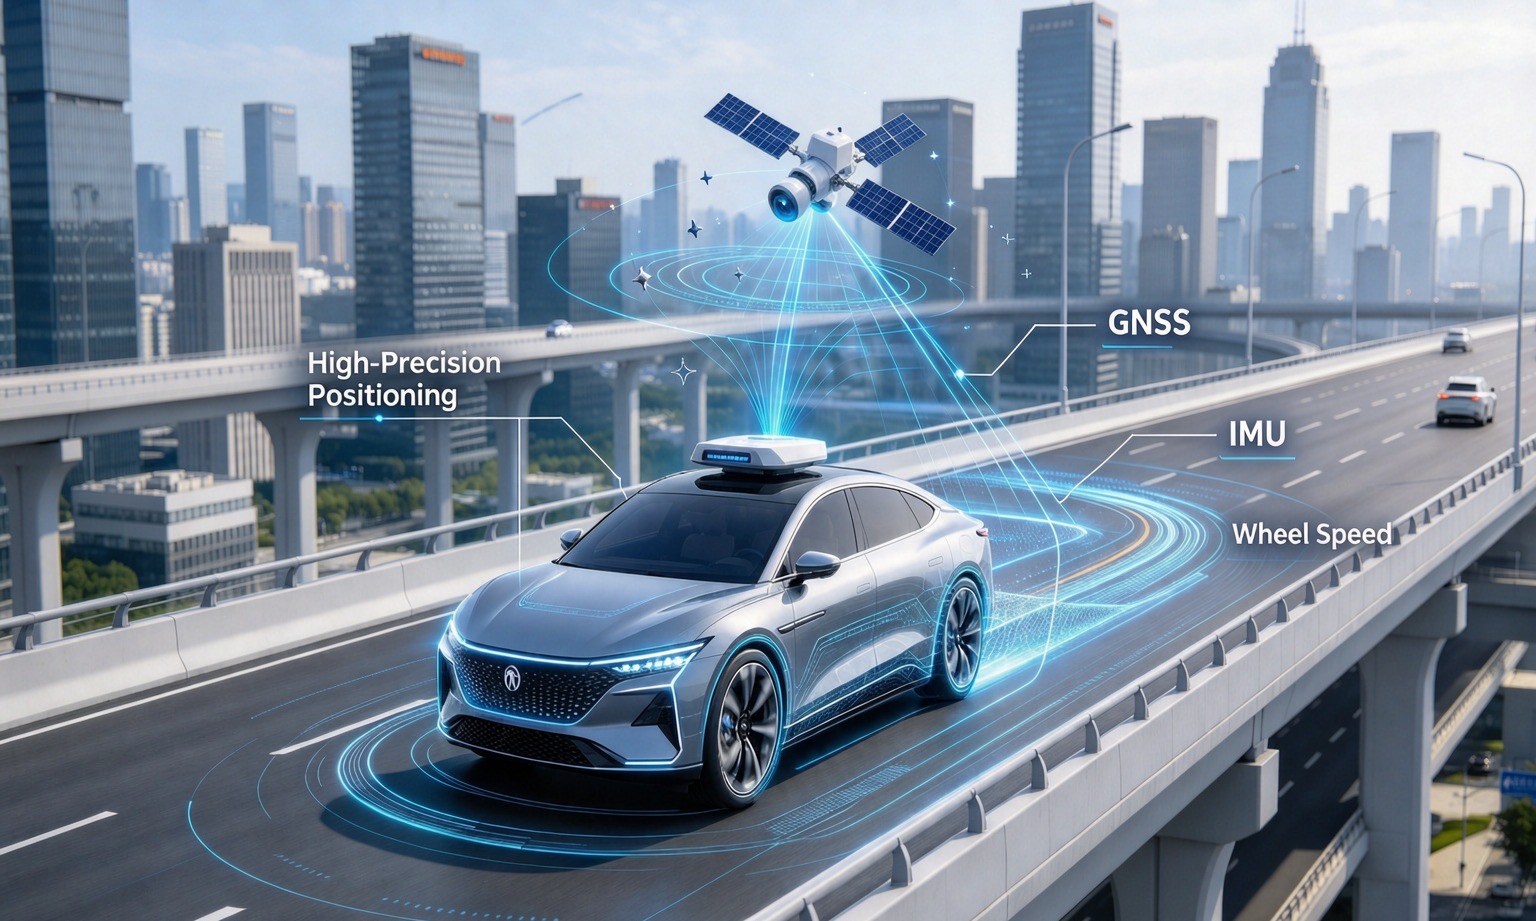
Camera và lidar trả lời rất tốt một câu hỏi: xung quanh tôi là gì. Chúng vẫn chưa trả lời ba câu hỏi mà một phương tiện phải trả lời trước khi di chuyển — tôi đang ở đâu trên bản đồ, thân xe đang hướng về hướng nào, và tôi thực sự đang di chuyển nhanh đến mức nào.
Đó là nhiệm vụ của GNSS IMU nhiệt hạch tốc độ bánh xe, và đó là phần trong ngăn xếp ít được chú ý nhất cho đến khi có sự cố dưới một đường hầm. Điều này được viết từ phía tích hợp: mỗi cảm biến có thẩm quyền gì, nơi nào từng cảm biến âm thầm thất bại, và các bài kiểm tra để giải quyết lập luận trước khi chương trình cam kết.
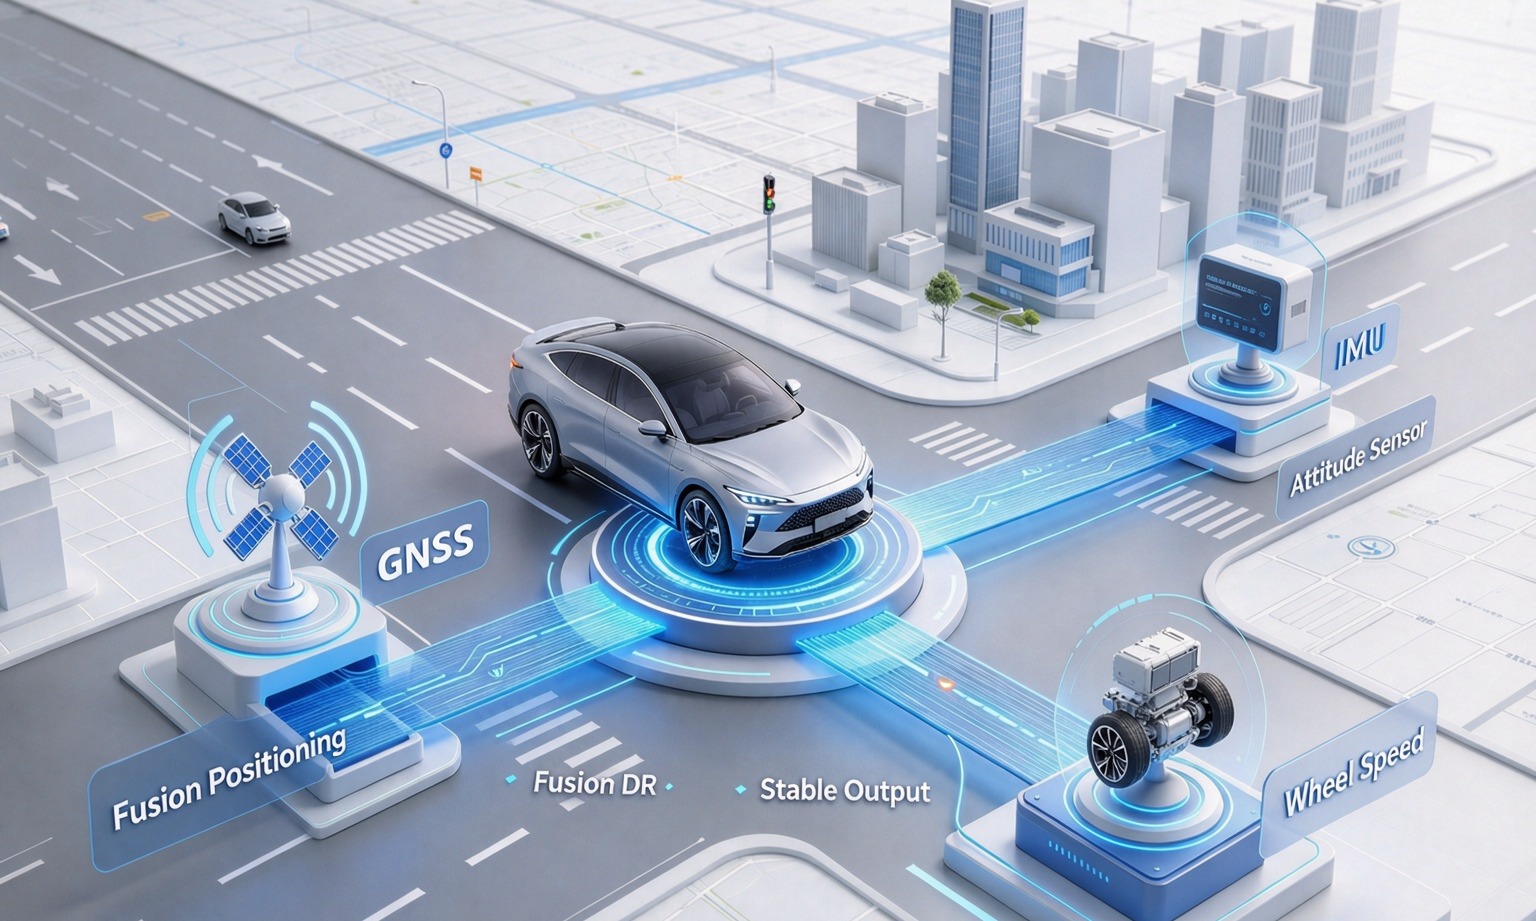
GNSS IMU Wheel Speed Fusion: Ba cảm biến, ba loại sự thật
Hầu hết các đội đều có thể mô tả cả ba cảm biến. Ít người có thể nói chính xác mỗi thiết bị có thẩm quyền về điều gì, và sự khác biệt đó chính là sự khác biệt giữa thiết kế nhiệt hạch và ba thiết bị được đấu dây trong cùng một vỏ.
| Cảm biến | Có thẩm quyền cho | Tỷ lệ | Thất bại bởi |
|---|---|---|---|
| GNSS / RTK | Vị trí tuyệt đối trên Trái Đất | 1–10 Hz | Mất bầu trời, hoặc nhận được phản chiếu |
| IMU | Tốc độ quay và lực riêng | 100–200 Hz | Tích hợp thiên vị của chính mình vào drift |
| Tốc độ bánh xe | Quãng đường di chuyển qua lốp | 20–100 Hz trên CAN | Báo cáo xoay khi lốp bị trượt |
Đọc từng cột một, kiến trúc sẽ tự viết ra: một cảm biến không có độ lệch nhưng cũng không có liên tục, một cảm biến có liên tục nhưng không có tham chiếu, một cảm biến chưa có cả hai thì đo trực tiếp mặt đất và gần như không tốn kém.
GNSS: Cảm biến duy nhất biết "đây" là đâu
GNSS là cảm biến duy nhất có thể cho bạn biết bạn đang ở đâu mà không cần phải đến đó trước đó. Mọi thứ khác đều bắt đầu từ một giả định; GNSS bắt đầu từ hành tinh.
Với hiệu chỉnh RTK, nó cung cấp vị trí tuyệt đối ở cấp độ centimet, và cơ chế này đáng được nói rõ vì nó giải thích các chế độ hỏng hóc sau: một trạm tham chiếu tại tọa độ đã biết đo sai số khí quyển và quỹ đạo hiện tại, gửi nó như một hiệu chỉnh, và bộ thu trừ đi sai số đó. Hiệu chỉnh chỉ hiệu quả khi có liên kết truyền tín hiệu và hình ảnh bầu trời tại ăng-ten — đó là lý do tại saoRTK trước PPKquan trọng cho xử lý hậu kỳ, nhưng không giúp ích cho phương tiện đang chạy.
Hai thuộc tính thường bị hiểu sai. Thứ nhất là tốc độ: 1–10 Hz là bình thường, nên giữa hai lần cố định, xe có thể di chuyển nửa mét với tốc độ 50 km/h, và phải có thứ gì đó lấp đầy khoảng trống đó. Thứ hai là con số độ chính xác mô tả một phân phối dưới các điều kiện đã nét, chứ không phải là một lời hứa tại mọi thời điểm. Ở hẻm núi đô thị, vị trí bạn nhận được thường là một giải pháp trông sạch sẽ được tính toán từ tín hiệu phản xạ, điều này còn tệ hơn việc mất vị trí cố định rõ ràng vì không có gì trong đầu ra cảnh báo bạn. Cơ chế của điều đó được đề cập trongGiảm thiểu đa đường trong định vị đô thị.
IMU: Nhanh, mượt mà và sai chỉ trong vài giây
IMU là cảm biến duy nhất biết cơ thể đã làm gì trong mười mili giây vừa qua. Con quay hồi chuyển đo tốc độ quay, gia tốc kế đo lực cụ thể, và khi tích hợp cả hai, cho tư thế, sau đó là vận tốc, rồi vị trí ngắn hạn đủ mượt để điều khiển.
Nó cũng là cảm biến thường bị tin tưởng quá mức: đầu ra của nó không bao giờ bị lỗi. Không có dropout, không có cờ cảnh báo, không có nhảy. Đường đua chỉ uốn cong nhẹ ra xa mặt đường, và càng đi xa thì càng trông hợp lý.
Phép tính không phức tạp. Một con quay hồi chuyển với độ lệch còn lại 0,5°/s sẽ tạo ra sai số hướng 5° sau mười giây nếu không có gì được sửa chữa, và mọi mét di chuyển sau đó đều bị đặt sai hướng. Cảm biến gia tốc cũng gặp vấn đề tương tự ở dạng tinh tế hơn: nó không thể phân biệt được gia tốc duy trì với độ nghiêng, nên bộ lọc cần GNSS hoặc tốc độ bánh xe để xác định cái nào là cái nào.
Bảng thông số kỹ thuật gây nhầm lẫn vì thông số quán tính có ba đơn vị. "Centimetre-level trong 3 giây, mét-level trong 10 giây" là một tuyên bố quan điểm và có thể hiểu theo nghĩa đen. "Sai số trong vòng 5% sau 120 giây mất vệ tinh" thường là phần trăm quãng đường đã di chuyển — 5% của hai kilomet tương đương một trăm mét. Cả hai đều có thể đúng với cùng một phần; Họ trả lời những câu hỏi khác nhau.
Tốc độ bánh xe: Thiết bị quan sát rẻ nhất mà không ai sở hữu
Tốc độ bánh xe là cảm biến duy nhất đo khoảng cách qua tiếp xúc với mặt đường — chỉ đơn giản so với RTK centimet, đó chính là lý do nó bị bỏ qua.
Độ phân giải của nó tốt hơn nhiều người nghĩ. Với vòng 48 răng và chu vi lăn 2 m, một xung có khoảng 4 cm hành trình, được truyền hàng chục lần mỗi giây với tốc độ đi bộ — chính xác là điểm yếu nhất của hiệu ứng Doppler GNSS. Nó cũng cung cấp cho bộ lọc một tham chiếu tỉ lệ: nếu không có phép đo khoảng cách độc lập, sai số tỉ lệ trong nghiệm quán tính chỉ có thể được sửa khi GNSS trả về.
Điểm yếu của nó cũng đơn giản không kém. Cảm biến tốc độ bánh xe báo hiệu quay, không phải chuyển động. Khi phanh, trên băng, trên sỏi, hoặc khi bánh xe bị khóa, tốc độ quay và hành trình dừng lại, và sai số không nhỏ — có thể là tốc độ tối đa của xe. Đó là lý do tại sao tín hiệu hữu ích là bốn tốc độ bánh, không phải một tốc độ xe trung bình: sự khác biệt giữa trái và phải là thứ cho bộ lọc biết rằng có thứ gì đó đang bị trượt.
Rồi còn thực tế tích hợp quyết định hầu hết các dự án. Trên xe sản xuất, bốn tốc độ bánh đã tồn tại trên bus khung gầm, được công bố bởi bộ điều khiển ABS hoặc ESC. Chúng không nằm trong bộ thu GNSS, và một module GNSS+INS — bao gồm cả của chúng tôi — không đọc được chúng. Chân tốc độ bánh xe được nối với nhau tại lớp hợp nhất hoặc bộ điều khiển miền, trên CAN, với độ trễ riêng và khả năng phóng to riêng. Nếu nhà cung cấp nói với bạn module của họ "cầu chì tốc độ bánh xe", câu hỏi hợp lý là nó đến đầu nối nào.
Cách ba yếu tố này hòa hợp với nhau trong một chiếc xe thực tế
Bản thân fusion thì không hào nhoáng: một bộ lọc dự đoán với IMU với tốc độ cao, hiệu chỉnh bằng GNSS khi có bản sửa đáng tin cậy, và giới hạn tốc độ bánh xe ở giữa. Điều thay đổi giữa các phương tiện là cảm biến nào mang giải pháp vào bất kỳ thời điểm nào.
| Tình trạng | Mang theo giải pháp | Nên xem gì |
|---|---|---|
| Đường cao tốc mở | GNSS, đã được RTK chỉnh sửa | Không có gì đặc biệt; đây là trường hợp dễ dàng |
| Hẻm núi đô thị | IMU, với GNSS quay trở lại không thường xuyên | Các bản sửa lỗi phản ánh có vẻ hợp lệ |
| Đường hầm ngắn | IMU cộng với tốc độ bánh xe | Lỗi tái nhập tại cổng thông tin |
| Đường hầm dài hoặc ngầm | Tốc độ bánh xe, IMU suy giảm | Hệ số tỉ lệ và độ trôi hướng |
| Điều khiển tốc độ thấp | Tốc độ bánh xe cộng với nguồn hướng | Liệu hướng đi có tồn tại ở tốc độ 0 km/h hay không |
| Bề mặt ma sát thấp | IMU, giảm tốc độ bánh xe | Phát hiện trượt, không phải giả định trượt |
Cái gì gãy khi mất một chân
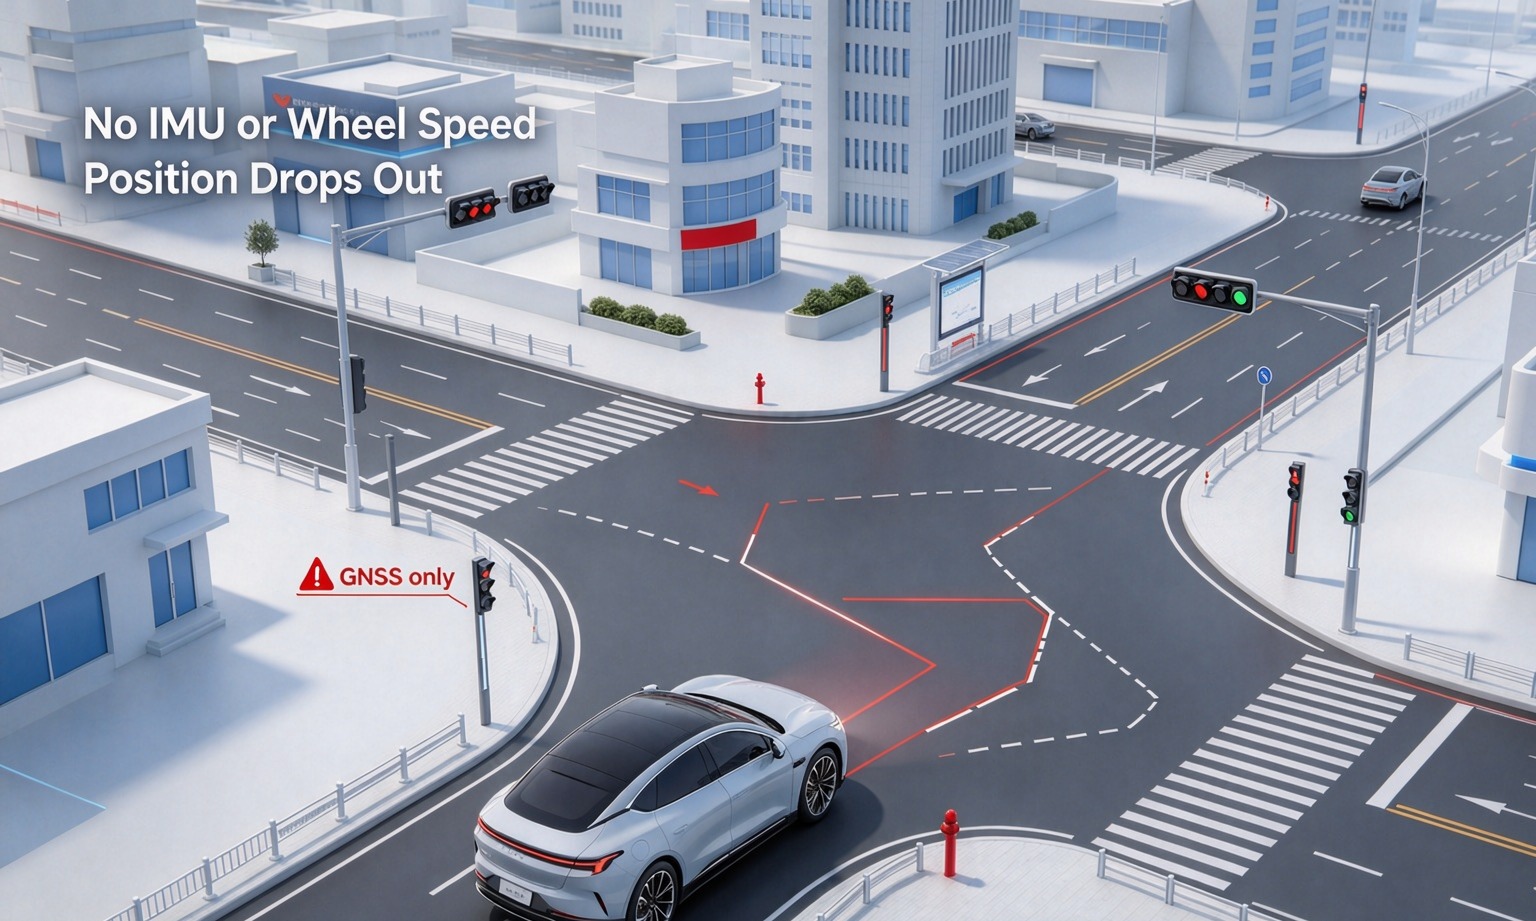
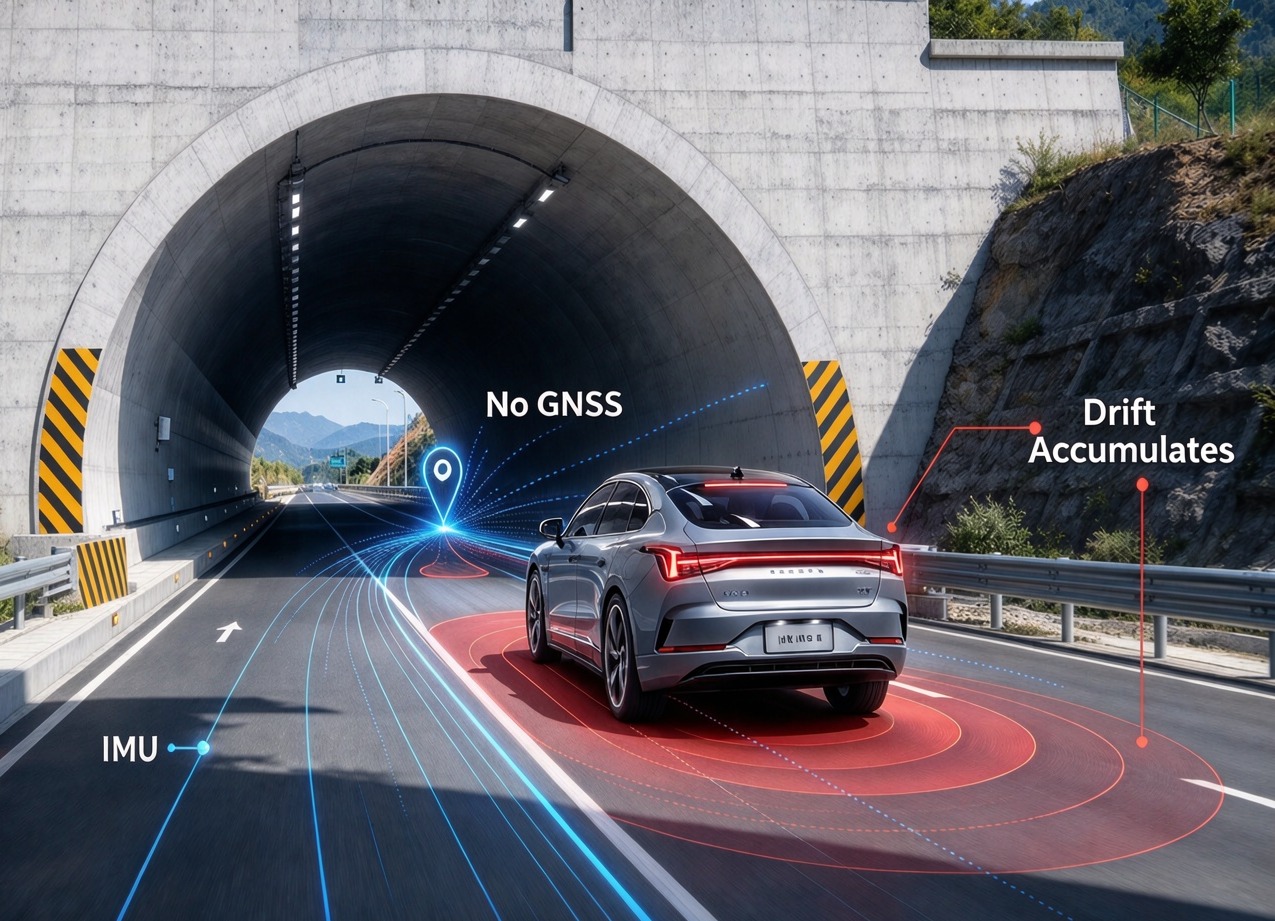
Tháo cảm biến là cách nhanh nhất để xem nó đang làm gì; Ba dấu hiệu này đủ khác biệt để chẩn đoán từ nhật ký.
Chỉ dành cho GNSS: một đường ray được tạo từ các dấu chấm
Ở tần số 5–10 Hz, đầu ra là một chuỗi các vị trí không có gì ở giữa. Trong một đường cong với tốc độ cao, khoảng cách giữa các epoch là một dây cung trong khi khung xe di chuyển theo một cung. Khi vào một đường hầm thì không có đầu ra nào, nên bộ điều khiển dừng lại hoặc trả lại — hành vi đúng đắn, và đó là lý do cấu hình này không bao giờ được phát hành không người lái.
Chỉ dành cho IMU: một đường ray uốn cong một cách lịch sự
Đây là hệ thống nguy hiểm, vì nó trông như một hệ thống hoạt động. Vị trí vẫn mượt mà, thái độ hợp lý, và lỗi tăng lên mà không có một dấu hiệu cảnh báo nào. Cách một trăm mét trong đường hầm, phương tiện có thể đang cách một làn đường so với nơi hệ thống tin tưởng, và ước tính độ tin cậy vẫn có vẻ chấp nhận được.
Chỉ tốc độ bánh xe: khoảng cách không có hướng đi
Bạn biết bánh xe đã quay xa đến mức nào và không biết gì khác. Không có hướng đi, không có tham chiếu tuyệt đối, và ngay khi lốp xe mất độ bám thì khoảng cách sai lệch vì bánh xe quay nhanh hơn mặt đất. Nó là người quan sát tốt nhưng cũng là người điều hướng kém.
Năm lỗi tích hợp mà chúng tôi gặp nhiều nhất
Không có bài toán thuật toán; Tất cả đều vượt qua việc xem xét bảng thông số kỹ thuật và xuất hiện trên xe.
- Cần gạt nằm trên bản vẽ, không phải trên xe.Nếu ăng-ten nằm cách trục sau 1,2 m, hệ thống sẽ báo vị trí ăng-ten chứ không phải trục, và mọi bộ điều khiển phía sau sẽ kế thừa độ lệch cho đến khi có người đo trên bản chế tạo thực tế.
- Chu vi lăn được lấy từ bảng thông số kỹ thuật lốp.Con số đó là lốp không tải ở áp suất danh định. Bán kính tải, hao mòn và áp suất làm thay đổi khoảng một phần trăm, tức là 10 m trên mỗi km — đủ để đưa xe ra khỏi làn đường trong một đường hầm dài. Đo lường: lăn xe mười vòng quay trên một đường đo đạc.
- Một tốc độ trung bình của phương tiện thay vì bốn bánh.Tính trung bình sẽ loại bỏ sự chênh lệch trái-phải, vốn là chỉ báo trượt rẻ tiền duy nhất bạn có.
- Việc căn chỉnh thời gian được giả định thay vì đóng dấu.GNSS đạt tần số 1 Hz với cạnh PPS; tốc độ bánh xe đạt được trên CAN với độ trễ từ 10–40 ms. Ở tốc độ 20 m/s, 20 ms là 40 cm sai số, không bộ lọc nào có thể loại bỏ.
- IMU được gắn trên một thiết bị có thể uốn cong.Một giá đỡ cộng hưởng, hoặc vị trí gần loa hoặc máy nén, biến rung động thành gia tốc giả, tích hợp vào vị trí đó. Cứng, kim loại chạm kim loại, gần trục nhất có thể với dây đai.
Hai mô-đun bao phủ hai trong ba chặng
Khi một chương trình xe yêu cầu chúng ta cung cấp GNSS và nửa quán tính của ngăn xếp này, lựa chọn thường phụ thuộc vào mức độ chính xác mà vỏ hầm. Cả hai phần dưới đây đều có mục đích kép: RTK khi bầu trời mở, quán tính khi không. Cả hai đều không nhận được chân thứ ba — đó thuộc về khung gầm.
JS-C8A — GNSS đa băng số + INS
- RTK H ±(8 + 10⁻⁶· D) mm, V ±(15 + 10⁻⁶· D) mm
- Mất tín hiệu 3 giây: mức cm; 10 giây: mức mét
- Con quay hồi chuyển 250°/s, đường lệch 0,5°/s; Accel 4 g, 20 mg
- 22 × 17 × 2.8 mm, BDS/GPS/GLONASS/Galileo
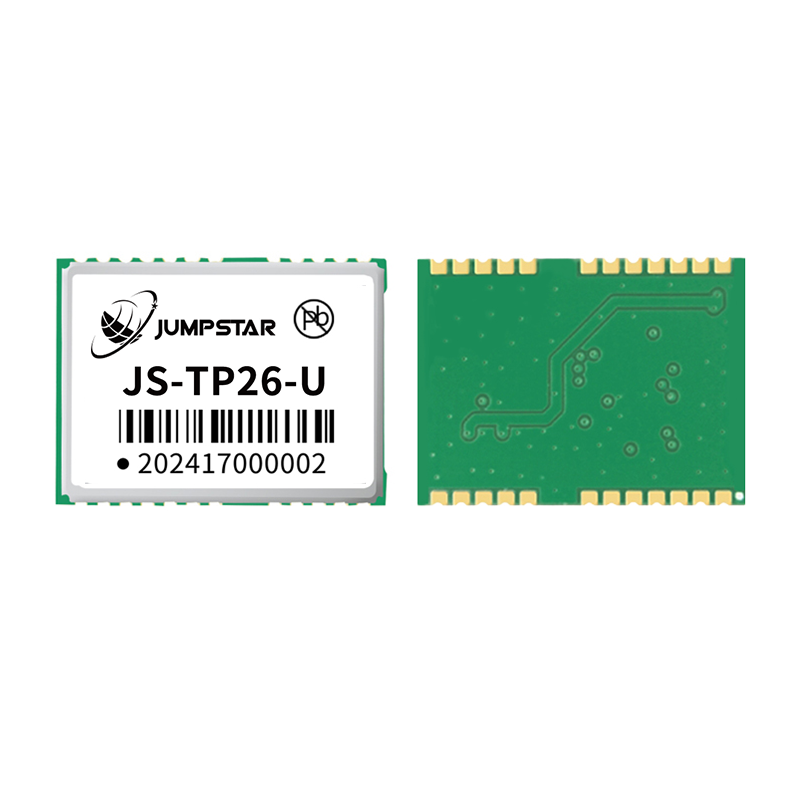
JS-TP26-U — L1+L5 GNSS + INS
- 135 kênh (L1: 75 + L5: 60)
- Chiều cao một điểm cao 1,0 m (L1+L5) / 2,5 m (L1)
- MEMS sáu trục; không giới hạn hướng cài đặt
- 16.0 × 12.2 × 2.4 mm, 3 × UART
Hai thiết bị khác nằm trong cùng một gia đình và được chỉ định khi nguồn điện hoặc tốc độ cập nhật chiếm ưu thế:JS-RK26-Uở tần số 18–32 mA với đầu ra 10 Hz, và băng tần đơnJS-RP26-Uở tần số 20 Hz. Cả bốn đều được liệt kê dướiMô-đun Định vị Dead Reckoning.
Cách kiểm tra hợp nhất trước khi cam kết
Một bài kiểm tra trên bàn chứng minh module hoạt động. Nó không chứng minh được ba cảm biến hoạt động cùng nhau trên xe của bạn. Ba phép đo là đủ.
- Lỗi tái nhập cổng.Lái xe qua đường hầm mà tuyến đường của bạn thực sự sử dụng và so sánh điểm sửa chữa đầu tiên sau khi ra với một điểm đã khảo sát. Ghi lại độ lệch tính bằng mét và hướng của nó, không phải "nó vẫn khóa". Chạy cả hai chiều: lỗi phụ thuộc hướng sẽ chỉ vào giá đỡ hoặc con quay hồi chuyển.
- Hệ số tỷ lệ trên một vòng lặp được khảo sát.Thực hiện một đường thẳng 200 m với tốc độ không đổi và so sánh khoảng cách kết quả nhiệt hạch của bạn với bản khảo sát. Sau đó lặp lại trên bề mặt ướt hoặc sỏi. Nếu sai số thay đổi theo bề mặt, có nghĩa là trọng số tốc độ bánh xe của bạn quá mạnh.
- Gỗ thô, 24 giờ tĩnh và một lần chạy đô thị.Vẽ phân tán vị trí từ bài kiểm tra tĩnh, sau đó phủ tốc độ bánh xe và trạng thái cố định GNSS trên đường chạy đô thị. Hầu như mọi cú nhảy "bí ẩn" mà chúng ta được hỏi đều xuất hiện ở đó như một bản sửa lỗi đáng lẽ phải bị từ chối, hoặc một kênh bánh xe không đồng ý với phía đối diện.
Những câu hỏi mà người mua thường hỏi nhất
Một module có thể xử lý cả ba cảm biến không?
Không phải trên xe đường phố. Một mô-đun GNSS+INS bao gồm hai chân; Tốc độ bánh xe được khung gầm công bố. Một mô-đun quảng bá cả ba đều đặt ra một câu hỏi: đầu nối nào nhận đầu vào tốc độ bánh xe?
IMU thực sự có thể giữ được centimet trong bao lâu?
Khoảng ba giây cho một đơn vị MEMS ở mức centimet, sau đó vài giây nữa là vài mét. Bất cứ thứ gì được trích dẫn bằng phút đều mô tả một số lượng khác — thường là phần trăm quãng đường đã đi.
Chúng ta có cần nguồn dẫn hai ăng-ten không?
Nếu ống khói cần hướng thật khi đứng yên, lùi hoặc khi đỗ xe chậm, thì có. Một ăng-ten duy nhất chỉ định hướng trên mặt đất, chỉ xác định khi di chuyển, và không bao giờ cho bạn biết thân ăng-ten chỉ hướng về hướng nào. Sự đánh đổi là một ăng-ten thứ hai, một thiết bị nền tảng và một công việc lắp đặt — được phủ đầyhướng RTK anten kép.
Tốc độ bánh xe có đáng để bỏ công sức nếu IMU tốt không?
Đúng vậy, với cái giá phải trả: đây là cách rẻ nhất để xác định lỗi khoảng cách giới hạn trong chỗ ẩn nấp dài, và là đầu vào duy nhất hiệu quả với tốc độ đi bộ. Chỉ đáng giá cho từng bánh xe và có dấu thời gian; Tốc độ trung bình trên xe buýt chậm không mang lại nhiều hơn những gì IMU đã biết.
Tất cả những điều này không thay thế được thiết kế nhiệt hạch tốc độ bánh xe GNSS IMU cẩn thận, nhưng nó làm cho cuộc trò chuyện với nhà cung cấp trở nên đặc thù hơn. Đối với chế độ xem hệ thống rộng hơn,GNSS cho xe tự hànhbao gồm kiến trúc xung quanh, vàHợp nhất IMU trong môi trường bị từ chối GNSSđi sâu hơn vào bộ lọc.
Xây dựng một stack định vị cho một phương tiện?
Hãy cho chúng tôi biết lộ trình, chiều dài đường hầm, bus khung gầm và độ chính xác mà bộ điều khiển cần. Chúng tôi sẽ cho bạn biết module có thể mang hai chân nào, và chân thứ ba phải đến từ đâu.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


