












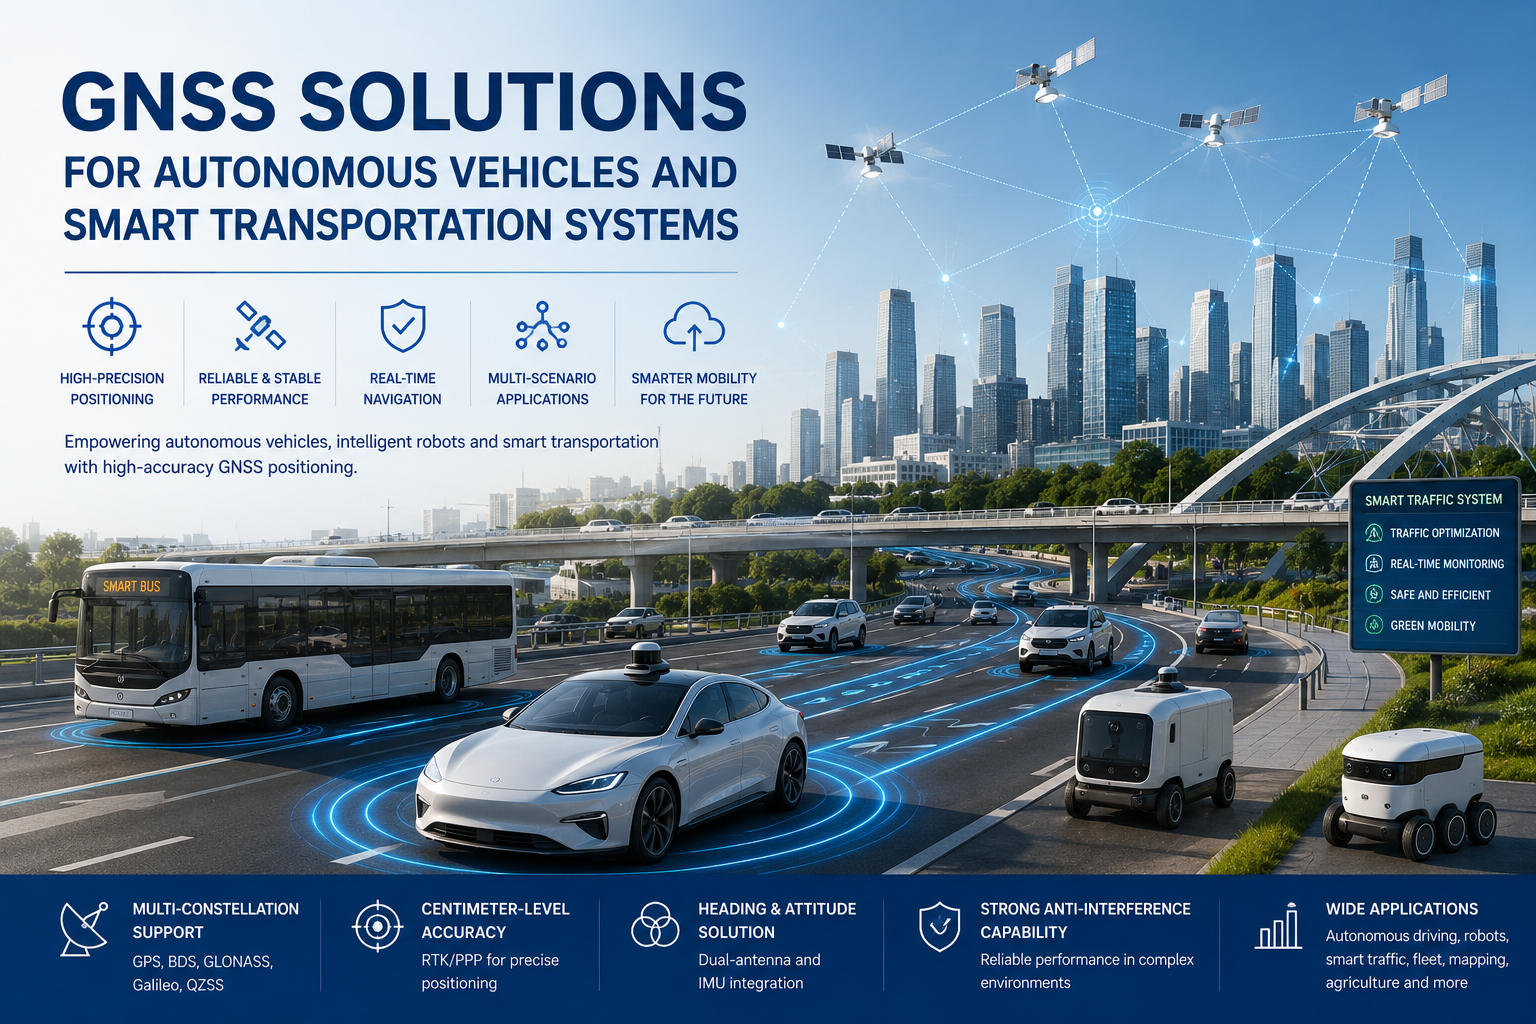
Xe tự lái, robot di động tự động (AMR), máy cắt cỏ tự động, hệ thống vận chuyển thông minh và xe logistics tự động đang chuyển từ dự án thí điểm sang triển khai thương mại. Những nền tảng này phải biết mình đang ở đâu, hướng nào và di chuyển ra sao — một cách đáng tin cậy và theo thời gian thực. Tọa độ GPS xấp xỉ không đủ để robot theo lộ trình, máy kéo giữ hàng trên cánh đồng, hoặc phương tiện giữ làn đường trên đường công cộng.
Đó là lý do tại sao các công nghệ định vị chính xác cao — RTK, thu nhận đa chòm sao và đa tần số, dẫn đường hai ăng-ten và định vị hỗ trợ IMU — đang trở thành những nền tảng tiêu chuẩn cho các nền tảng tự động.Giải pháp GNSS cho xe tự láiKết hợp các công nghệ này thành một hệ thống định vị cung cấp thông tin vị trí, hướng, tốc độ và chuyển động với tốc độ cập nhật mà hệ thống điều khiển có thể xử lý. Đối với các OEM và nhà tích hợp hệ thống, hiểu cách các công nghệ này hoạt động cùng nhau là bước đầu tiên để lựa chọn phần cứng phù hợp.
Tại sao xe tự hành cần nhiều hơn GPS tiêu chuẩn
GNSS tiêu chuẩn cấp tiêu dùng báo cáo vị trí với độ chính xác ở mức đồng hồ đo. Đối với một nền tảng tự động, điều đó hiếm khi là đủ. Những hạn chế này xuất hiện nhanh chóng trong môi trường thực tế:
- Các tòa nhà phản xạ tín hiệu vệ tinh và tạo ralỗi đa đườngđiều này làm lệch vị trí báo cáo vài mét.
- Cây cối, cầu và các vật cản khác chặn tín hiệu vệ tinh và làm giảm chất lượng cố định.
- Các đường hầm và công trình đỗ xe gây ra sự cố hoàn toàn của GNSS, tuy nhiên chỉ trong thời gian ngắn.
- Hẻm núi đô thị có thể tạo ra các vị trí nhảy không ổn định ngay cả khi bầu trời vẫn nhìn thấy được.
- Một phương tiện tự động cầnthông tin tiêu đề, không chỉ là vĩ độ và kinh độ — biết vị trí của mình không đồng nghĩa với việc biết mình đang chỉ về đâu.
Mức độ nghiêm trọng của các tác động này thay đổi tùy theo môi trường. Ở các khu vực đô thị đông đúc, đa đường và tắc nghẽn có thể chiếm ưu thế trong phạm vi sai số, như minh họa trong một nghiên cứu trường hợpđịnh vị xe tự động trong các hẻm núi đô thị. Đó là lý do các nền tảng tự động kết hợp GNSS chính xác cao với cảm biến hướng và định vị quán tính thay vì dựa vào một nguồn định vị duy nhất.
RTK GNSS cho định vị xe ở mức centimet
Định vị Động học Thời gian Thực (RTK) sử dụng dữ liệu hiệu chỉnh từ trạm gốc hoặc mạng hiệu chỉnh để loại bỏ các sai số chung trong các phép đo vệ tinh. Kết quả là độ chính xác định vị ở mức centimet, thay đổi những gì xe có thể làm:
- Theo dõi đường đi chính xác cao.Một phương tiện có thể theo dõi một tuyến đường đã định sẵn với độ lặp lại ở mức decimet hoặc centimet.
- Định vị có thể lặp lại.Các thao tác phải quay về cùng một đường hoặc điểm — như máy kéo đang làm việc trên cánh đồng — có thể được lặp lại liên tục.
- Hoạt động ở cấp độ làn.Xe tự động có thể phân biệt làn đường và giữ vị trí ngang nhất quán.
RTK đặc biệt có giá trị đối với máy kéo tự động, robot di động và xe tự động đi theo các tuyến đường đã định sẵn. Động cơ hiệu chỉnh và giao diện RF thường được cung cấp bởi phần cứng như JUMPSTARmô-đun RTK chính xác cao, trong khi việc lựa chọn nguồn hiệu chỉnh — trạm gốc, RTK mạng hoặc PPK — phụ thuộc vào khu vực triển khai, như đã thảo luận trongPhương pháp hiệu chỉnh RTK so với PPK. Cần nói rõ giới hạn: RTK cần một liên kết hiệu chỉnh đáng tin cậy và tầm nhìn trời hợp lý, nên không thể đảm bảo độ chính xác liên tục ở mức centimet trong mọi môi trường một mình.
GNSS hai ăng-ten cho hướng chính xác
Một chiếc xe tự lái cần trả lời hai câu hỏi cùng lúc:tôi đang ở đâuvàtôi đang hướng về hướng nào. Vị trí trả lời câu hỏi đầu tiên; Tiêu đề trả lời câu trả lời thứ hai. Một ăng-ten GNSS duy nhất xác định vị trí, nhưngGNSS anten képCấu hình đo đường cơ sở giữa hai ăng-ten và xác định hướng trực tiếp từ các quan sát pha mang.
Đầu dò hai ăng-ten mang lại những lợi ích thực tiễn cho các nền tảng tự động:
- Hướng chính xác ngay cả khi đứng yên hoặc tốc độ rất thấp, nơi các ước tính dựa trên bánh xe và con quay hồi chuyển bị lệch hướng.
- Giảm sự phụ thuộc vào cảm biến từ, vốn bị làm nhiễu bởi động cơ, pin và kết cấu thép.
- Định hướng xe đáng tin cậy hơn cho việc lái, lập kế hoạch lộ trình và tránh chướng ngại vật.
- Một tham chiếu ổn định hỗ trợ hợp nhất cảm biến với dữ liệu quán tính.
Để tự lái và định vị, GNSS hai ăng-ten là sự bổ sung mạnh mẽ cho định vị RTK. JUMPSTAR ưu đãibo mạch GNSS hai ăng-tencho vai trò này; Nếu nền tảng cần hướng đáng tin cậy, một ăng-ten thứ hai thường là khoản đầu tư tốt hơn so với một từ kế.
GNSS + IMU cho tính liên tục điều hướng
Dù GNSS hoạt động tốt trên bầu trời mở, tín hiệu trở nên yếu hoặc không khả dụng trong một số tình huống: đường hầm, công trình đỗ xe, khu vực đô thị đông đúc, đường phủ cây, tòa nhà và môi trường công nghiệp. Đối với xe tự lái, sự cố mất hai giây có thể đủ để mất vị trí làn; Gián đoạn 10 giây có thể dừng nhiệm vụ.
Kết hợp GNSS với đơn vị đo quán tính (IMU) — đôi khi gọi làGNSS/INShoặctính toán chết— cho phép hệ thống tiếp tục sản xuất các ước tính vị trí, hướng và tốc độ trong các đợt gián đoạn GNSS ngắn. IMU đo gia tốc và tốc độ góc; Động cơ Nhiệt hạch sẽ truyền đi phương pháp cố định cuối cùng cho đến khi vệ tinh trở về. Trang web của JUMPSTAR mô tả cụ thể việc sử dụng dữ liệu hiệu chỉnh RTK kết hợp với dữ liệu IMU cho xe tự lái và nền tảng di động, cũng như chủ đề rộng hơn vềHợp nhất cảm biến IMU trong môi trường bị từ chối GNSSgiải thích chi tiết các đánh đổi.
Một điểm cần làm rõ: những cây cầu tính toán chếtngắngián đoạn nhưng không thể loại bỏ lỗi tích lũy trong thời gian gián đoạn kéo dài. Kỳ vọng đúng đắn là sự liên tục qua đường hầm hoặc hàng cây — chứ không phải miễn nhiễm trong trường hợp GNSS hoàn toàn bị từ chối.
Giải pháp GNSS cho xe tự lái và giao thông thông minh
Cùng một công nghệ nền tảng được áp dụng khác nhau trong các lĩnh vực ứng dụng. Một vài kịch bản minh họa cách yêu cầu chuyển thành lựa chọn hệ thống:
Robot di động tự động.Xe cứu thương kho và ngoài trời cần có định vị chính xác, theo dõi tuyến đường, thông tin hướng đi và định vị theo thời gian thực. Trong một kho hàng có cấu trúc nhưng dày đặc, RTK với dead reckoning giữ cho robot di chuyển qua các lối đi giá đỡ nơi vệ tinh bị chặn một phần. GNSS cho robot tự động thường kết hợp một mô-đun nhỏ gọn với IMU và đo quãng đường.
Máy cắt cỏ tự động.Máy cắt cỏ phải giữ ranh giới chính xác, đi theo các tuyến đường lặp lại và di chuyển tránh các chướng ngại vật. Định vị từ dưới mét đến centimet, kết hợp với hướng đi và tránh vật cản, cho phép làm việc ranh giới an toàn và phủ sóng hiệu quả các khu vực rộng lớn.
Phương tiện Nông nghiệp Tự Hành.Hệ thống lái tự động, theo dõi hàng và các hoạt động lặp lại tại hiện trường dựa vào độ chính xác ở mức RTK. Lợi ích có thể đo lường được: giảm sự chồng lấn giữa các lần lượt, khoảng cách hàng nhất quán và khả năng quay lại cùng một đường trong các lần xử lý sau.
Hệ thống giao thông thông minh.Hệ thống giao thông thông minh sử dụng định vị để theo dõi phương tiện, quản lý đội xe, định vị, phối hợp phương tiện và dịch vụ hạ tầng. Yêu cầu ở đây thường ít khắt khe hơn robot hiện trường — độ chính xác dưới mét và cập nhật đáng tin cậy quan trọng hơn khả năng lặp lại ở cấp độ centimet — nhưng giao diện liên tục và truyền thông lại rất quan trọng.
Bạn nên cân nhắc điều gì khi chọn giải pháp GNSS?
Việc lựa chọn hệ thống định vị GNSS cho nền tảng tự động dựa trên danh sách kiểm tra thực tế gồm tám điểm:
- Độ chính xác khi định vị.Xác định xem ứng dụng cần độ chính xác ở mức mét, dưới mét hay centimet — quyết định duy nhất này quyết định toàn bộ kiến trúc.
- Độ chính xác của hướng đi.Cần thiết cho hệ thống lái tự động và định hướng xe. Xem xét liệu một ăng-ten đơn cộng với từ kế có đủ, hay liệu GNSS hai ăng-ten có hợp lý không.
- Hỗ trợ chòm sao và tần số.Thu nhận đa chòm sao và đa tần số cải thiện khả năng sẵn sàng và độ bền vững, đặc biệt trongDải tần số L1/L2/L5và môi trường bị cản trở.
- Hỗ trợ chỉnh sửa RTK.Kiểm tra xem bộ thu có thể xử lý định dạng chỉnh sửa được sử dụng trong vùng và ứng dụng của bạn — RTCM, RTK mạng hoặc PPP-RTK hay không.
- IMU / tính toán chết.Quan trọng bất cứ khi nào dự kiến sẽ có tắc nghẽn GNSS tạm thời — như đường hầm, gara đỗ xe, cây che hoặc các nhà xưởng công nghiệp.
- Khả năng chống nhiễu.Hãy xem xét các môi trường có nhiễu điện từ và hiệu ứng đa đường, nơi độ bền của bộ thu quyết định hiệu suất thực tế.
- Giao diện giao tiếp.Các tùy chọn CAN, UART, RS232, RS485, Ethernet hoặc không dây phải phù hợp với hệ thống điều khiển xe và kiến trúc tích hợp.
- Yêu cầu về cơ khí và môi trường.Kích thước, mức tiêu thụ điện năng, nhiệt độ hoạt động, khả năng chống thấm và khả năng chống rung đều ảnh hưởng đến việc trang bị phần cứng nào.
Cách JUMPSTAR hỗ trợ các ứng dụng định vị tự động
JUMPSTAR là nhà sản xuất công nghệ GNSS cung cấp phần cứng định vị cho các hệ thống tự động và robot. Danh mục hệ thống tự động của công ty bao gồm bo mạch GNSS hai ăng-ten, mô-đun đếm chết, giải pháp định vị RTK,Giải pháp định vị GNSS/INSvà các trạm định vị phương tiện và đội xe, trải dài trênCác mô-đun GNSS, bo mạch OEM và bộ thu RTKtrong danh mục sản phẩm. Các trang ứng dụng của công ty xác định các robot di động tự động, máy cắt cỏ và hệ thống giao thông thông minh là các kịch bản được hỗ trợ.
Là một tham chiếu kỹ thuật,X27được liệt kê trên trang sản phẩm chính thức của công ty áp dụng cho hệ thống điều khiển lái tự động, xe không người lái và robot. Điểm mấu chốt không phải là so sánh thông số kỹ thuật mà là một mẫu hình: nhà cung cấp nêu tên các ứng dụng này nên có thể thảo luận toàn bộ chuỗi, từ vị trí đặt anten và tiêu chuẩn hướng đến các giao diện nguồn hiệu chỉnh và tích hợp.
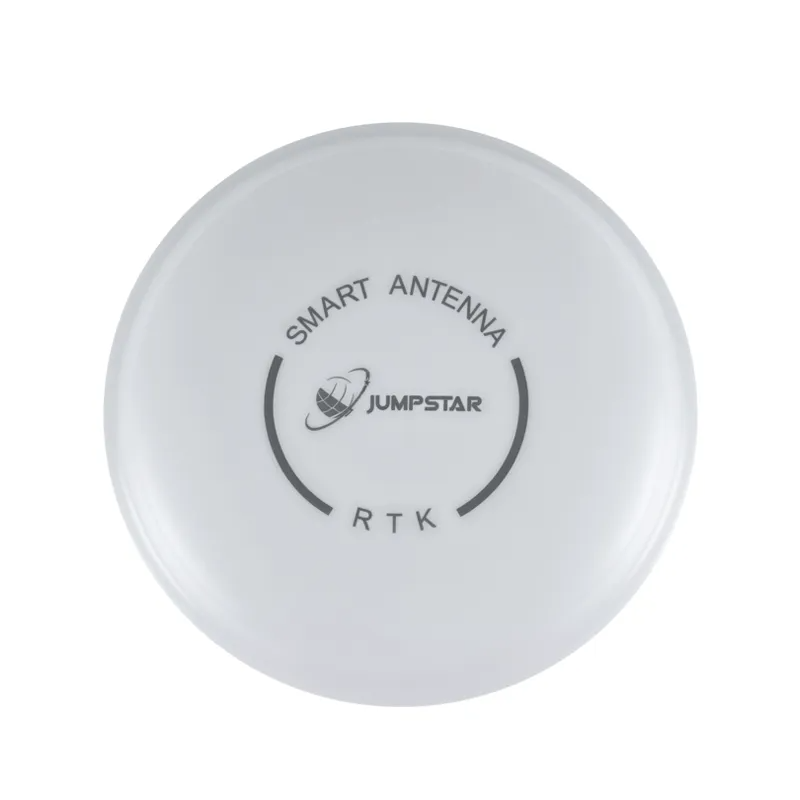
Ăng-ten JGNSS X27 GNSS dành cho lái xe tự động, xe không người lái và ứng dụng robot.
Xây dựng hệ thống định vị cho di chuyển tự động
Xe tự lái cần các hệ thống định vị cung cấp nhiều hơn các tọa độ GPS cơ bản. Thực tiễnGiải pháp GNSS cho xe tự láikết hợp GNSS đa chòm sao, RTK, hướng ăng-ten kép, tính toán IMU/dead và truyền thông đáng tin cậy — và cấu hình phù hợp phụ thuộc vào loại phương tiện, độ chính xác yêu cầu, môi trường vận hành, tắc nghẽn GNSS dự kiến và yêu cầu tích hợp. Một xe cứu thương kho hàng, một robot hiện trường và một phương tiện giao thông đường bộ sẽ kết hợp với các tổ hợp khác nhau của cùng một công nghệ.
Nếu bạn đang phát triển một phương tiện tự hành, robot di động hoặc hệ thống giao thông thông minh, hãy liên hệ với JUMPSTAR để thảo luận về yêu cầu định vị và tích hợp GNSS của bạn.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


